ESP32-S3 驱动 ST7262 RGB 屏点亮 + LVGL 仪表盘完整教程(微雪 Touch-LCD-5B / 1024×600)
用 ESP-IDF 在微雪 ESP32-S3-Touch-LCD-5B(5 寸 1024×600、ST7262 RGB 直驱)上从零点亮 RGB 屏,接上 LVGL,做成一个会动的车辆遥测仪表盘。讲清 CH422G 背光控制、PCLK 调参、PSRAM 双缓冲与缓动动画,附完整 ESP-IDF 代码与避坑清单。
难度:⭐⭐⭐☆☆(会点 C、摸过 ESP-IDF 即可上手) 预计时间:2~3 小时(含环境搭建) 测试环境:ESP-IDF 5.3.x(或 5.2.7 补一行宏)+ LVGL ^9.3 + espressif/esp_lvgl_port 2.8
一句话摘要:用 ESP-IDF 在微雪 ESP32-S3-Touch-LCD-5B(5 寸 1024×600、ST7262 纯 RGB 直驱)上从黑屏一路点亮 RGB 屏、接上 LVGL,最终做成一个会动的车辆遥测仪表盘。踩过的坑(分辨率骗局、PCLK 白屏、LVGL 内存白屏、撕裂与不顺滑)和填坑代码全在这。
TL;DR(快速上手):
- 认清家底:5B 是 1024×600、驱动 IC ST7262、纯 RGB 直驱——别信官方例程默认的 800×480。
- PCLK 用 16MHz:别抄板卡定义的 21MHz,PSRAM 存画面时供不上会全白。
- 背光走 CH422G:不是普通 GPIO,也不是 PWM,往 I²C 地址
0x38写一个字节就开关。- 跑 LVGL 必开两个宏:
LV_USE_CLIB_MALLOC=y+SPIRAM_USE_MALLOC=y,否则白屏 + 看门狗重启。idf.py build flash monitor,点亮,开香槟。
前言
这周末出门在外,朋友购买了一款微雪的 ESP32-S3-Touch-LCD-5B,能烧写上官方的固件正常显示,但是无法用代码点亮,使用官方例子则又黑又白的,完全搞不通。于是我拿过来接手折腾。这是一块 5 寸、1024×600 的 RGB 电容触摸屏开发板。板子不贵,配置却挺豪华——CAN、RS485、RTC、锂电池充电全都有,自带 16MB Flash + 8MB PSRAM。
于是,我接手过来尝试点亮它,毕竟最近很喜欢点亮屏幕。但点亮它的过程,坑比我预想的多。最劝退的一点是:你照着微雪官方的文档和例程来,点不亮。 不是你菜,是官方的资源压根不是为这块 5B 准备的。
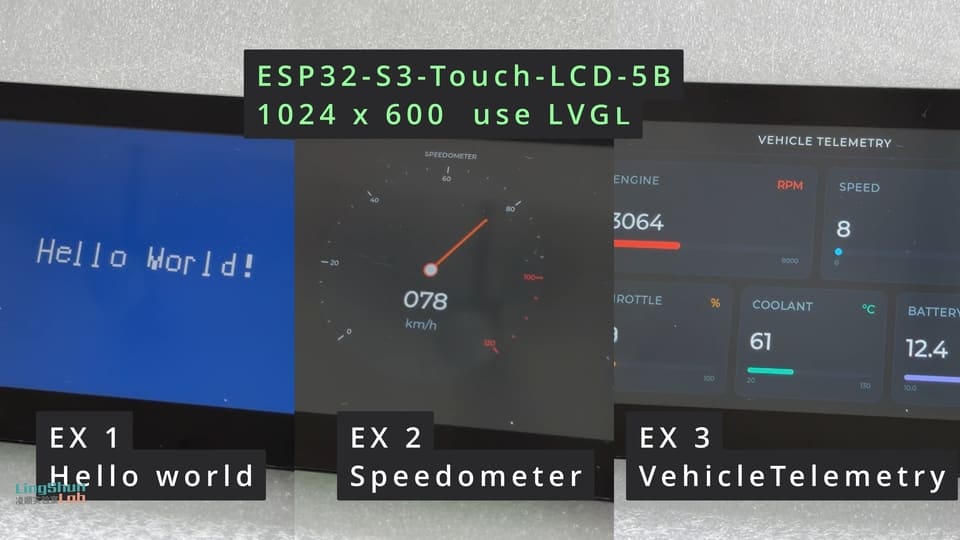
我把整个过程拆成了三个递进的小例子,代码都放在了 GitHub(本项目完整目录,三个例子都在里面):
- 点亮屏幕:最朴素的方式,显示一行 Hello World → 01 HelloWorld
- 接上 LVGL:做一个带指针动画的半圆速度表 → 02 Speedometer
- 做成仪表盘:改成一个有设计感的车辆遥测面板 → 03 VehicleTelemetry
本文目标:把这三步里踩过的坑、为什么这么填的代码、以及一份能直接抄的避坑速查清单交给你,让你少熬几个通宵。
实验效果
最终你能得到一个会动的车辆遥测仪表盘:转速、油门、水温、车速、电压五个数据卡片,数值带缓动逼近、进度条过载变红、指针动画丝滑不撕裂。
一、开发板说明:先认清这块 5B
正式踩坑前,先把这块 ESP32-S3-Touch-LCD-5B 的硬件参数摆出来。后面的坑——PCLK 该填多少、内存够不够、哪几个脚共用一条 I²C——基本都围着这张表转,对着看会顺很多。
屏幕(最该先认清的就是它)
| 项目 | 规格 |
|---|---|
| 尺寸 | 5 吋 |
| 面板类型 | IPS |
| 分辨率 | 1024 × 600(实测,官方文档没单独标 5B,默认却是 800×480——这是第一章的大坑) |
| 显示色彩 | 65K 色 |
| 接口 | RGB(并口),驱动 IC ST7262,纯 RGB 直驱、不用发 SPI 初始化命令 |
| 视角 | 175° |
| 亮度 | 550 cd/m² |
| 触摸 | 电容式触摸(含玻璃面板) |
| 背光升压芯片 | AP3032KTR-G1 |
ST7262 是一块 RGB 接口的液晶面板驱动 IC(Sitronix 出品),负责接收并口 RGB 信号并驱动液晶分子,在本项目里你完全不用给它发初始化命令——通电、给对时序、喂数据,它自己就亮。这点省了好多事。
主控芯片(MCU)
| 项目 | 规格 |
|---|---|
| 模组 | ESP32-S3-WROOM-1-N16R8 |
| 核心 | Xtensa 32-bit LX7 双核,最高 240 MHz |
| Flash | 16 MB |
| PSRAM | 8 MB(octal SPI) |
| 内部 SRAM | 512 KB |
| 无线 | Wi-Fi 2.4 GHz(802.11 b/g/n)、蓝牙 5(LE),板载天线 |
| USB | 全速 (Full-Speed) USB,板载 Type-C |
PSRAM 是芯片外接的一块“大但慢”的内存。整屏画面(framebuffer)就放在这 8MB 里,由 DMA 不停往屏幕搬。那块 8MB PSRAM 就是存整屏画面的地方。 PSRAM 配错成 quad 是常见坑(详见第七章)。
触摸
| 项目 | 规格 |
|---|---|
| 触摸 IC | GT911 |
| 类型 | 电容式 |
| 支持点数 | 5 点触摸 |
| 接口 | I²C |
| I²C 地址 | 0x5D |
GT911 是一颗电容触摸控制器,负责把手指位置转成数字坐标,通过 I²C 上报。在本项目里它和 RTC、CH422G 共用同一条 I²C(GPIO8/GPIO9),地址要规划好。本系列例子还没接触摸,是后续待办。
供电与接口
| 项目 | 规格 |
|---|---|
| 供电 | Type-C 5V / DC 7–36V / 单节锂电池 3.7V(MX1.25) |
| 功耗 | 5V / 450 mA(典型) |
| CAN | 兼容 CAN 2.0(TJA1051,120Ω 终端电阻默认关闭) |
| RS485 | SP3485 收发器(120Ω 终端电阻默认关闭) |
| 工作温度 | 0 °C ~ 65 °C |
| 尺寸 | 裸板 112.4 × 75.1 mm / 含外壳 116.3 × 79 mm |
二、板载资源映射(开发板自带,不用接线)
⚠️ 这块板是开发板,元件已经焊好,下面这些是板载资源映射,给你查脚位 / 配 SDK 用,不是让你拿杜邦线去接线。 你要做的只有:Type-C 插上电、USB 插上电脑刷固件。
屏幕 RGB 接口脚位
以下对应官方文件,并经实机驱动核对。注意 GPIO0 是 strapping 脚(详见第七章避坑清单)。
| ESP32-S3 GPIO | LCD 信号 | 说明 |
|---|---|---|
| GPIO0 | G3 | Green 数据 bit3 |
| GPIO1 | R3 | Red 数据 bit3 |
| GPIO2 | R4 | Red 数据 bit4 |
| GPIO3 | VSYNC | 垂直同步 |
| GPIO4 | TP_IRQ | 触摸中断 |
| GPIO5 | DE | 数据使能 |
| GPIO7 | PCLK | 像素时钟(实测 16MHz 稳) |
| GPIO10 | B7 | Blue 数据 bit7 |
| GPIO14 | B3 | Blue 数据 bit3 |
| GPIO17 | B6 | Blue 数据 bit6 |
| GPIO18 | B5 | Blue 数据 bit5 |
| GPIO21 | G7 | Green 数据 bit7 |
| GPIO38 | B4 | Blue 数据 bit4 |
| GPIO39 | G2 | Green 数据 bit2 |
| GPIO40 | R7 | Red 数据 bit7 |
| GPIO41 | R6 | Red 数据 bit6 |
| GPIO42 | R5 | Red 数据 bit5 |
| GPIO45 | G4 | Green 数据 bit4 |
| GPIO46 | HSYNC | 水平同步 |
| GPIO47 | G6 | Green 数据 bit6 |
| GPIO48 | G5 | Green 数据 bit5 |
触摸 / RTC / 外部 I²C(共用总线)
| ESP32-S3 GPIO | 信号 | 说明 |
|---|---|---|
| GPIO8 | SDA / TP_SDA / RTC_SDA | I²C 数据(触摸 GT911、RTC PCF85063、外部 I²C 共用) |
| GPIO9 | SCL / TP_SCL / RTC_SCL | I²C 时钟(同上共用) |
| GPIO4 | TP_IRQ | 触摸中断 |
USB / SD / RS485 / CAN
| 功能 | ESP32-S3 GPIO | 说明 |
|---|---|---|
| USB D- / D+ | GPIO19 / GPIO20 | 全速 USB |
| SD MOSI / SCK / MISO | GPIO11 / GPIO12 / GPIO13 | SD 卡(SPI) |
| SD CS | (CH422G EXIO4) | 低态,由 IO 扩展器控制,不在原生 SPI CS 上 |
| RS485 RXD / TXD | GPIO43 / GPIO44 | SP3485 |
| CAN TX / RX | GPIO15 / GPIO16 | TJA1051 |
一个绕不开的芯片:CH422G IO 扩展器
板上那块背光、复位都挂在它身上的芯片就是 CH422G,走 I²C 操作。它的怪癖是:没有寄存器指针,直接把 I²C 地址当命令用。
CH422G 是一颗 I²C 接口的 IO 扩展器,负责把背光、屏幕复位、触摸复位、SD 卡片选这些零碎信号统一管起来,在本项目里你靠它点亮背光、复位屏幕。
| CH422G 脚位 | 功能 | 说明 |
|---|---|---|
| EXIO0 | DI0 | 数字输入 0 |
| EXIO1 | TP_RST | 触摸复位 |
| EXIO2 | DISP | 背光使能(只能开关,不能调亮度) |
| EXIO3 | LCD_RST | 屏幕复位 |
| EXIO4 | SD_CS | SD 卡片选(低态) |
| EXIO5 | DI1 | 数字输入 1 |
| OD0 | DO0 | 数字输出 0 |
| OD1 | DO1 | 数字输出 1 |
三、需要安装的:ESP-IDF 工具链 + 组件
这块板不需要装库,但它用的是 ESP-IDF(乐鑫官方的开发框架)而不是 Arduino。原因:RGB 直驱 + PSRAM framebuffer + LVGL 这套组合,sdkconfig 里几十个开关(PCLK、PSRAM 模式、内存池)在 ESP-IDF 里好控得多,Arduino 里调参很别扭。
准备清单(建议照着核对,能省 80% 排错时间):
- ESP-IDF 5.3.x(推荐)。用 5.2.7 也能跑,但要补一行宏(见第七章)。
- LVGL ^9.3(
esp_lvgl_port2.8 依赖 9.3 新增的颜色常量)。 - espressif/esp_lvgl_port 2.8(帮你搞定 LVGL 的时钟、独立任务、加锁)。
- Windows 用户:用 PowerShell + EIM profile,别在 Git Bash 里跑
idf.py(它检测到MSYSTEM就罢工)。
组件版本一定要同代配对:esp_lvgl_port 2.8 配 LVGL ^9.3,配错了编译就报 RGB565_SWAPPED undeclared。
四、第一步:点亮屏幕(别直接套官方例程)
📦 本章完整代码:01 HelloWorld —— 最朴素的方式,点亮屏幕、显示一行 Hello World。
这是整件事最大的坑,也是我最想先说的。
微雪官方的 ESP-IDF 例程(比如 08_lvgl_Porting)和文档,基本都是按 800×480 来写的。 它的 #else 默认分支就是 800×480。官方文档更是把整个 5 寸系列笼统标成“800×480 或 1024×600”,偏偏没单独标 5B 是多少。
你如果二话不说把官方例程直接烧进 5B,会得到一个很迷惑的画面:屏幕一大片黑、右边冒出一条白边(黑+白)。这不是坏了,是“用 800×480 的信号去喂一块 1024×600 的面板”——面板比信号宽,多出来的右边没有信号,就显示成那样。
加上微雪的命名习惯里**“B 后缀常代表方屏”**(比如 4B 是 480×480 方屏),我一度怀疑 5B 是块 720×720 的方屏、还得先走 SPI 初始化。折腾一圈才确认:5B 就是 1024×600,ST7262 驱动 IC,纯 RGB 直驱,不用发任何 SPI 初始化命令。 这点很重要,省了好多事。
所以第一步永远是:别信官方例程的分辨率,自己确认清楚你手上这块到底是多少。
确认的笨办法就是上面那个——拿 800×480 去喂,右边出白边,反证出它是 1024×600(面板比信号宽才会这样)。
4.1 开机流程(6 步骨架)
搞清脾气后开始点亮。开机流程其实就 6 步:I²C 起来 → CH422G 复位屏幕 → 建 RGB 面板 → 画画面 → 开背光 → CPU 闲着,靠 DMA 自刷新。
其中“画好画面再最后开背光”很关键——避免开机那一帧花屏。落在代码里,点亮的顺序是固定的:
/* 第一步:先把 I²C 总线拉起来(GPIO8/9,和触摸 GT911、RTC 共用一条)。*/
i2c_master_bus_handle_t i2c_bus = NULL;
i2c_master_bus_config_t bus_cfg = {
    .sda_io_num = 8, .scl_io_num = 9, .clk_source = I2C_CLK_SRC_DEFAULT,
    .flags.enable_internal_pullup = true,
};
i2c_new_master_bus(&bus_cfg, &i2c_bus);

/* 第二步:驱动 CH422G——先复位、再放开(这一步背光仍关着)。*/
ch422g_handle_t io = {0};
ch422g_init(&io, i2c_bus);
ch422g_set_outputs(&io, 0);                              /* EXIO 全拉低:复位 + 背光关 */
vTaskDelay(pdMS_TO_TICKS(10));
ch422g_set_outputs(&io, CH422G_LCD_RST | CH422G_TP_RST); /* 放开复位,背光仍关 */
vTaskDelay(pdMS_TO_TICKS(120));                          /* 等面板起来 */

/* 第三步:建 RGB 面板、把画面画进 PSRAM framebuffer(见下一段)……*/

/* 第四步:画面备好,最后一步才点亮背光——把 EXIO2 写高。*/
ch422g_set_outputs(&io, CH422G_LCD_RST | CH422G_TP_RST | CH422G_BL);
顺序铁律:背光永远最后开。 复位时 EXIO 全拉低(背光关),复位放开后再画画面,画面备好才把 EXIO2 写高。反过来先亮背光再画,会看到开机一帧花屏。
4.2 背光怎么“写高就亮”:CH422G 最小驱动
背光的“写高就亮”,落到代码里就两件事:写一个 CH422G 的驱动,再在开机流程里按对的顺序调它。驱动核心就一点——地址即寄存器,往 0x24 写模式、往 0x38 写一个字节(这个字节就是 8 路输出的电平)。最小驱动长这样(完整版见仓库 main/ch422g.c):
/* CH422G "寄存器" = I²C 7-bit 设备地址本身(没有单独的寄存器字节)。*/
#define CH422G_REG_MODE  0x24   /* 写 0x01 -> EXIO0..7 推挽输出 */
#define CH422G_REG_OUT   0x38   /* 写一个字节 -> EXIO0..7 的电平 */

/* EXIO 输出位:bit n = EXIO_n 的电平(1 = 高)。*/
#define CH422G_TP_RST   (1u << 1)   /* EXIO1 触摸复位 */
#define CH422G_BL       (1u << 2)   /* EXIO2 背光使能 */
#define CH422G_LCD_RST  (1u << 3)   /* EXIO3 屏幕复位 */

/* 两个"地址即寄存器"各建一个 I²C 设备句柄。*/
esp_err_t ch422g_init(ch422g_handle_t *ch, i2c_master_bus_handle_t bus) {
    i2c_device_config_t mode_cfg = { .device_address = CH422G_REG_MODE, .scl_speed_hz = 100000 };
    i2c_master_bus_add_device(bus, &mode_cfg, &ch->dev_mode);
    i2c_device_config_t out_cfg  = { .device_address = CH422G_REG_OUT,  .scl_speed_hz = 100000 };
    i2c_master_bus_add_device(bus, &out_cfg,  &ch->dev_out);

    uint8_t mode = 0x01;                              /* 推挽输出模式 */
    i2c_master_transmit(ch->dev_mode, &mode, 1, -1);
    uint8_t zero = 0;
    i2c_master_transmit(ch->dev_out,  &zero, 1, -1);  /* 起始全清零 */
    return ESP_OK;
}

/* 一个字节就是 8 路输出电平——这就是"把地址当命令用"。*/
esp_err_t ch422g_set_outputs(ch422g_handle_t *ch, uint8_t exio_mask) {
    return i2c_master_transmit(ch->dev_out, &exio_mask, 1, -1);
}
4.3 建 RGB 面板(本章核心)
建面板这段是整章的核心,后面三个坑会逐个解释每行为什么这么填:
#define LCD_H_RES        1024
#define LCD_V_RES        600
#define LCD_PIXEL_CLK_HZ (16 * 1000 * 1000)   /* ← 坑 1:16MHz,不是板卡定义的 21MHz */

/* RGB565 里绿是 6 位 (0..63)、红蓝 5 位 (0..31),纯白要写 31,63,31(← 坑 2)。*/
#define RGB565(r, g, b)   ((((r) & 0x1F) << 11) | (((g) & 0x3F) << 5) | ((b) & 0x1F))
#define COLOR_BG          RGB565(2, 8, 20)     /* 深蓝底 */
#define COLOR_FG          RGB565(31, 63, 31)   /* 真·白 */

esp_lcd_rgb_panel_config_t panel_cfg = {
    .data_width = 16,                          /* RGB565 = 16 位 */
    .bounce_buffer_size_px = 10 * LCD_H_RES,   /* SRAM bounce:防 16MHz 下供不上白屏 */
    .disp_gpio_num = -1,                       /* 背光在 CH422G 上,不是 GPIO */
    .pclk_gpio_num  = 7, .vsync_gpio_num = 3, .hsync_gpio_num = 46, .de_gpio_num = 5,
    .data_gpio_nums = {
        14, 38, 18, 17, 10,        /* B3..B7 */
        39,  0, 45, 48, 47, 21,    /* G2..G7 */
         1,  2, 42, 41, 40,        /* R3..R7 */
    },
    .timings = {
        .pclk_hz = LCD_PIXEL_CLK_HZ,           /* ← 坑 1 */
        .h_res = LCD_H_RES, .v_res = LCD_V_RES,
        .hsync_pulse_width = 30, .hsync_back_porch = 40, .hsync_front_porch = 220,
        .vsync_pulse_width = 4,  .vsync_back_porch  = 8,  .vsync_front_porch = 4,
        .flags.pclk_active_neg = true,
    },
    .flags.fb_in_psram = true,                 /* 整屏 ~1.17MB framebuffer 放 PSRAM */
};
esp_lcd_new_rgb_panel(&panel_cfg, &panel);
esp_lcd_panel_init(panel);                     /* ← 坑 3:建完面板补这一行 */
面板建好后,拿到 framebuffer 就能直接往上写像素——ESP-IDF 的 RGB 面板不提供 draw_bitmap 之外的绘图原语,所以 helloworld 里自带了 lcd_fill / lcd_draw_text 两个小工具(点阵字库,见仓库 lcd_draw.c):
/* 拿到 PSRAM 里的 framebuffer,画 Hello World。*/
void *fb = NULL;
esp_lcd_rgb_panel_get_frame_buffer(panel, 1, &fb);
lcd_draw_init((uint16_t *)fb, LCD_H_RES, LCD_V_RES);
lcd_fill(COLOR_BG);
lcd_draw_text((LCD_H_RES - tw) / 2, (LCD_V_RES - th) / 2, "Hello World!", 5, COLOR_FG);

/* 画面备好,最后开背光。之后 DMA 自己从 PSRAM 刷屏,CPU 闲着。*/
vTaskDelay(pdMS_TO_TICKS(60));
ch422g_set_outputs(&io, CH422G_LCD_RST | CH422G_TP_RST | CH422G_BL);
4.4 三个让我实际栽过的坑
坑 1:PCLK 抄高了,整屏全白。 把官方 Arduino 板卡定义抄过来时,像素时钟(PCLK)填的是 21MHz,结果屏幕一片惨白(不是黑屏)。真相是:画面放在 PSRAM 里,要被 DMA 连续读出来送给屏幕。21MHz × 16 位 ≈ 每秒 336M 位的带宽,对“PSRAM → DMA → 屏幕”这条路来说太撑了,一旦供不上,屏幕收不到有效同步信号,干脆显示“无信号”的白底。降到 16MHz,稳了。
坑 2:白字变粉红,差点去重排引脚。 点亮后白字显示成了粉红色,第一反应是绿色引脚排反了——错。真正原因是 RGB565 里绿是 6 位(0–63),红蓝才 5 位(0–31)。RGB565(31, 31, 31) 里绿色的 31 在 0–63 只有不到一半,红蓝满、绿一半,混出来就是粉。改成 RGB565(31, 63, 31) 才是真白。偏色分两种:白变青 = 引脚顺序问题;白变粉 = 数值填错。
坑 3:漏了一行初始化。 正典流程是“建面板 → 复位 → 初始化 → 开显示”,我一开始只调了建面板那一步。多数情况建完会自动开始扫描,但补一行 esp_lcd_panel_init() 能排除“DMA 没启动”的隐患——少了它可能时而亮时而不亮。
4.5 一招最值钱的:先看“怎么个不亮法”
面对“点不亮”,最有用的一招是先看屏幕到底是怎么个不亮法:
- 完全没背光 → CH422G / 复位序列的事
- 背光亮但全白/全灰 → RGB 信号没给对(最常见,查 PCLK 和时序)
- 背光亮但花屏/抖动 → 信号有了,时序参数差点意思
- 背光亮但颜色错(白变青) → RGB 通道顺序排错了
就这一个观察,能把问题劈成两半,省掉一堆瞎猜。
五、第二步:接上 LVGL,做指针动画
📦 本章完整代码:02 Speedometer —— 接上 LVGL,做一个带指针动画的半圆速度表。
点亮之后想做个会动的界面,上了 LVGL(嵌入式上很流行的图形库)。接法是官方推荐的 espressif/esp_lvgl_port 组件,它帮你搞定 LVGL 的时钟、独立任务、加锁,把画好的画面刷到屏幕上。
LVGL 是一个开源的嵌入式图形库,负责把按钮、进度条、动画这些 UI 元素画出来,在本项目里你靠它做速度表和仪表盘,而不是自己一行行写绘图代码。
接法本身不长,核心就是建好 RGB 面板(speedometer 例子里比 helloworld 多了一行 .num_fbs = 2,这就是后面防撕裂的双 framebuffer),再交给 esp_lvgl_port:
const lvgl_port_cfg_t lvgl_cfg = ESP_LVGL_PORT_INIT_CONFIG();
lvgl_port_init(&lvgl_cfg);

const lvgl_port_display_cfg_t disp_cfg = {
    .panel_handle  = panel,
    .buffer_size   = LCD_H_RES * LCD_V_RES, /* 全屏:direct mode 的硬要求 */
    .hres          = LCD_H_RES, .vres = LCD_V_RES,
    .color_format  = LV_COLOR_FORMAT_RGB565,
    .flags = {
        .direct_mode = true,   /* 直接画进面板的 framebuffer,省一次拷贝 */
        .buff_dma    = false,
        .buff_spiram = true,   /* 绘图缓冲放 PSRAM(← 坑 1:得先开 SPIRAM_USE_MALLOC)*/
        .swap_bytes  = false,  /* 并口 RGB 面板,不做字节序交换 */
    },
};
const lvgl_port_display_rgb_cfg_t rgb_cfg = {
    .flags = {
        .bb_mode       = true,  /* 用了 bounce buffer → 走 on_bounce_frame_finish 同步 */
        .avoid_tearing = true,  /* 帧边界切 fb → 防撕裂(见本章末)*/
    },
};
lvgl_port_add_disp_rgb(&disp_cfg, &rgb_cfg);

/* 任何 lv_* 调用都得先拿这把锁,免得和 esp_lvgl_port 的渲染任务撞车。*/
lvgl_port_lock(0);
dashboard_create();   /* 建速度表 + 启动指针动画 */
lvgl_port_unlock();
三个 flag 是这段的精髓:direct_mode 让 LVGL 直接画进面板 framebuffer(少一次整屏拷贝);avoid_tearing 让两块 fb 在帧边界切换(防撕裂);buff_spiram 把绘图缓冲挪进 PSRAM——这个看着无害,恰恰引出了下面最大的坑。
5.1 坑 1(最隐蔽):白屏 + 看门狗重启
接好烧进去,屏幕先是黑两秒,然后全白,再不动了。这症状跟前面 PCLK 太高导致的白屏一模一样,我差点又一头扎进去调时序。
幸亏这次先打开串口看开机日志,一眼看到关键一行:
E task_wdt: CPU 0: taskLVGLLVGL 的任务触发了看门狗,被系统判定卡死。这是软件卡住,不是信号问题。 顺着调用栈查,发现 LVGL 第一次画整屏时要临时申请一块 MB 级的绘图缓冲,可 LVGL 默认用的是它自己内置的小内存池,只有 64KB——1MB 塞不进 64KB,于是反复折腾,画不完,任务卡死,看门狗发火。
有意思的是:我明明把显示缓冲设在了 PSRAM,怎么还说内存不够?因为显示缓冲(给“刷屏”用)和 LVGL 内部绘图用的内存池(给“算画面”用)是两码事,别混。解法就两个开关:
CONFIG_LV_USE_CLIB_MALLOC=y    # LVGL 改用系统的 malloc,不用那 64KB 小池子
CONFIG_SPIRAM_USE_MALLOC=y     # 让系统 malloc 能去 PSRAM 拿大块内存
这里还有个更要命的认知:同样是“白屏”,至少有两种完全不同的成因。 一种是 RGB 信号/带宽问题(前面 PCLK 那个),一种是软件卡死没画到画面(这个)。永远先看串口日志分辨,别看到白屏就调时序。
5.2 坑 2、3:组件版本与 IDF 宏对不上
- 坑 2(组件版本要配对):
esp_lvgl_port2.8 内部用到了 LVGL 9.3 才新增的颜色常量。把 LVGL 版本钉成~9.2会报RGB565_SWAPPED undeclared,改成^9.3就好。 - 坑 3(IDF 宏对不上):新版
esp_lvgl_port检查SOC_LCDCAM_RGB_LCD_SUPPORTED这个宏,但它 IDF 5.3 才改名,5.2.7 里还是旧名,运行时报 “This target does not support RGB”。解法是在顶层 CMakeLists 的project()之前补一行add_compile_definitions(SOC_LCDCAM_RGB_LCD_SUPPORTED=1)。
5.3 “不顺滑”和“画面撕裂”,都不是算得慢
速度表跑起来后两个新问题:指针动得不够顺,还会撕裂(画面中间一道错位的横线)。这俩都跟“算得快不快”没关系。
先说不顺。 这块屏的物理刷新率我先算了:PCLK 16MHz ÷ 一帧总像素数 ≈ 20Hz。也就是说这块屏一秒最多只能重画 20 次画面,软件再快也没用,是硬天花板。所以“顺不顺”不是帧率问题,是动画曲线问题。指针匀速扫到头、瞬间反向,特别生硬;换成 ease-in-out(两端减速、中间加速),转折就自然了。
/* 270° 速度表:ROUND_INNER 模式,从 135° 起转,底部留 90° 缺口。*/
lv_obj_t *scale = lv_scale_create(scr);
lv_obj_set_size(scale, 460, 460);
lv_scale_set_mode(scale, LV_SCALE_MODE_ROUND_INNER);
lv_scale_set_range(scale, 0, 120);
lv_scale_set_angle_range(scale, 270);
lv_scale_set_rotation(scale, 135);          /* 起始角度,决定缺口朝向 */
lv_scale_set_total_tick_count(scale, 25);   /* 每 5 km/h 一格 */
lv_scale_set_major_tick_every(scale, 4);    /* 每 4 格一个主刻度 → 0,20,...,120 */

/* 动画每一帧被调用:把指针指到 v。数字读数只在整数变化时才刷新。*/
static void gauge_set_value(void *var, int32_t v) {
    gauge_ctx_t *g = (gauge_ctx_t *)var;
    lv_scale_set_line_needle_value(g->scale, g->needle, 150, v);  /* 指针,150px 长 */
    int vi = (int)v;
    if (vi != g->last_int) {                 /* 整数没变就不动 label,省掉重画 */
        g->last_int = vi;
        lv_snprintf(s_value_buf, sizeof(s_value_buf), "%03d", vi);
        lv_label_set_text(g->value_label, s_value_buf);
    }
}

/* 0 → 120 → 0,无限循环。顺不顺,关键就在最后一行。*/
lv_anim_t a;
lv_anim_init(&a);
lv_anim_set_var(&a, &s_ctx);
lv_anim_set_exec_cb(&a, gauge_set_value);
lv_anim_set_values(&a, 0, 120);
lv_anim_set_duration(&a, 2500);                       /* 单程 2.5s */
lv_anim_set_playback_duration(&a, 2500);              /* 回程:0→120→0 */
lv_anim_set_path_cb(&a, lv_anim_path_ease_in_out);    /* ← 两端减速,转折才不生硬 */
lv_anim_set_repeat_count(&a, LV_ANIM_REPEAT_INFINITE);
lv_anim_start(&a);
关键就是 lv_anim_set_path_cb(&a, lv_anim_path_ease_in_out) 这一行。playback_duration 让动画到 120 自动折返回 0,折返瞬间速度本来会硬生生反向;ease-in-out 让它先减速到 0 再反向加速,肉眼几乎看不出转向。
再说撕裂。 原因是只准备了一块画面缓冲,DMA 在不停往外搬,LVGL 同时往里写新的,没同步,就搬出“半新半旧”的一帧。解法是双缓冲 + 垂直同步切换:两块画面,DMA 永远只搬完整的那块。注意:我们这块屏必须保留一个叫 bounce buffer 的小缓冲(防 16MHz 下供不上白屏),所以是“双缓冲 + bounce 一起用”,不能照官方例程把 bounce 关掉。
在这块屏上,“顺”靠缓动曲线,“不撕裂”靠双缓冲,都跟算得快不快无关。
六、第三步:做成一块车辆遥测仪表盘
📦 本章完整代码:03 VehicleTelemetry —— 改成一个有设计感的五卡片车辆遥测面板。
最后把速度表换成了一个像模像样的车辆遥测面板:转速、油门、水温、车速、电压五个数据,每张卡片有大数字、进度条、最高最低刻度,数值过载了还会变红。数据是随机模拟的,但动作要自然。
6.1 卡片怎么搭出来
每张卡片就是个去掉了默认样式的 lv_obj 容器,里面塞标签、单位、大数字、进度条、min/max 刻度。坐标全部直接写死,靠 1px 边框 + 纯色分层(不用阴影)。核心长这样(完整版见 lvgl_dashboard.c 的 make_card):
static void make_card(lv_obj_t *parent, int i) {
    const metric_cfg_t *c = &CFG[i];      /* 几何/范围/危险阈值/颜色都在配置表里 */
    metric_t *m = &s_m[i];
    m->accent = lv_color_hex(c->accent_hex);

    lv_obj_t *card = lv_obj_create(parent);
    lv_obj_remove_style_all(card);                       /* 清掉默认样式,全部自己设 */
    lv_obj_set_pos(card, c->x, c->y);                    /* 坐标写死,不用 flex 自动排版 */
    lv_obj_set_size(card, c->w, c->h);
    lv_obj_set_style_bg_color(card, COL_CARD, 0);
    lv_obj_set_style_radius(card, 18, 0);
    lv_obj_set_style_border_color(card, COL_BORDER, 0);  /* 1px 边框分层,不加阴影 */
    lv_obj_set_style_border_width(card, 1, 0);

    lv_obj_t *lab = lv_label_create(card);
    lv_label_set_text(lab, c->label);
    lv_obj_align(lab, LV_ALIGN_TOP_LEFT, 0, 0);          /* 标签左上;单位右上同理 */

    lv_obj_t *val = lv_label_create(card);
    lv_obj_set_style_text_font(val, &lv_font_montserrat_48, 0);  /* 大数字 */
    lv_obj_align(val, LV_ALIGN_TOP_LEFT, 0, c->value_y);
    m->value = val;

    /* 进度条:trough 和 indicator 两部分分别设色,危险时把 indicator 改红。*/
    lv_obj_t *bar = lv_bar_create(card);
    lv_obj_remove_style_all(bar);
    lv_bar_set_range(bar, c->min, c->max);
    lv_obj_set_size(bar, c->w - 2 * c->pad, c->big ? 14 : 10);
    lv_obj_align(bar, LV_ALIGN_BOTTOM_LEFT, 0, -24);
    lv_obj_set_style_bg_color(bar, COL_BAR_BG, 0);                /* trough */
    lv_obj_set_style_bg_color(bar, m->accent, LV_PART_INDICATOR); /* indicator */
    m->bar = bar;
}
6.2 想让数字“活”起来:缓动逼近,不是匀速
最直觉的做法是“随机给个新值,让显示匀速追过去”。但匀速追,到目标瞬间速度归零,看着很机械。我用的是缓动逼近:每个数据记当前显示值 current 和目标 target,每次刷新追近差距的 1/6(指数衰减,越靠近越慢)。每隔约 1.2 秒再从当前值附近随机游走出一个新目标,不是满量程乱跳,这样像真车数据:
/* 每 30 次(~1.2s)换一次目标:从当前值附近游走,幅度 = 量程的 1/3。*/
if (tick % 30 == 0) {
    int span = (m->max - m->min) / 3;
    m->target = clampi(m->current + rnd_range(-span, span), m->min, m->max);
}
/* 缓动逼近:追近差距的 1/6;差太小就直接吸过去,免得永远差一丢丢。*/
int diff = m->target - m->current;
if (diff > -6 && diff < 6) m->current = m->target;
else                       m->current += diff / 6;   /* ← 就是这句指数衰减 */

/* 进度条每帧都更新(它是"活的"视觉)。危险时 indicator 变红。*/
bool danger = in_danger(m);   /* RPM≥6800 / 水温≥105 / 电压≤10.8 或 ≥14.6 */
lv_bar_set_value(m->bar, m->current, LV_ANIM_OFF);
lv_obj_set_style_bg_color(m->bar, danger ? COL_DANGER : m->accent, LV_PART_INDICATOR);
跟指针的 ease-in-out 一个道理——都是在转折处减速。danger 判断让进度条在过载时变红,就是面板上“过载变红”那个效果的来历。
6.3 顺手的小优化:没变就别重画
每 40 毫秒刷新一次,但经常连续两次算出来是同一个整数(尤其快到目标时基本停住)。每次调 lv_label_set_text 都要复制字符串、标记重画,全是白工。所以加一句:只有显示的文字真的变了才更新:
/* 数字读数:格式化出来的字符串真变了,才 set_text。*/
char buf[12];
fmt_scaled(m->current, m->scale, buf, sizeof(buf));
if (strcmp(buf, m->last_text) != 0) {
    strcpy(m->last_text, buf);             /* 记下来,下次拿来比 */
    lv_label_set_text(m->value, buf);      /* strdup + 标记重画,只在真变化时发生 */
}
lv_obj_set_style_text_color(m->value, danger ? COL_DANGER : COL_VALUE, 0);
6.4 嵌入式 UI 的一点取舍
固定分辨率的小屏上,坐标直接写死比用 flex 自动排版更省心、更可预测;卡片不加阴影(LVGL 的阴影在 20Hz 刷新下有点贵),靠边框和纯色就够分层;电压的一位小数用“存 142 代表 14.2”的整数缩放,省掉一堆浮点运算。整数缩放的做法是把每个指标的几何/范围/危险阈值/颜色/scale 全塞进一张配置表:
/* 配置表,每行一个指标。坐标/范围/危险阈值/颜色/scale 全在表里,方便统一调。*/
static const metric_cfg_t CFG[] = {
    /* label      unit    x   y    w   h  pad v_y  min  max  dHi  dLo init accent   sc big */
    { "ENGINE",  "RPM",  24, 84, 478,242, 28, 78,    0,8000,6800,  0, 850,0xFF5A3C, 1, 1 },
    { "BATTERY", "V",   688,346, 312,230, 24, 64,  100, 150, 146,108, 124,0xB08CFF,10, 0 },
    /*                                                                  ↑ scale=10:124 代表 12.4V */
    /* ...其余三行同理 */
};

/* 显示时再除回去:124 → "12.4"。全程整数,没有浮点运算。*/
static void fmt_scaled(int32_t v, int32_t scale, char *buf, size_t n) {
    if (scale == 10) lv_snprintf(buf, n, "%d.%d", (int)(v / 10), (int)(v % 10));
    else             lv_snprintf(buf, n, "%d", (int)v);
}
scale=10 的存 x10、scale=1 的存原值,缓动、危险判断、进度条全跑在这套整数上,只有最后格式化成字符串那一瞬间才“翻译”回带小数的样子。
七、常见问题排查(别慌,问题就这几类)
别慌,90% 的问题出在这几个地方。遇到怪现象先看串口日志、先算物理参数,别急着改代码。
关于这块屏
- 官方例程/文档默认 800×480,直接套到 5B 会黑底 + 右边白条。5B 是 1024×600、ST7262、纯 RGB 直驱,不用 SPI 初始化。
- 背光走 CH422G 的 EXIO2,不是普通 GPIO,也不是 PWM(只能开关,不能调亮度)。
- 触摸芯片 GT911(I²C 地址 0x5D)和 RTC、CH422G 共用一条 I²C,注意地址规划;本系列例子还没接触摸,是后续待办。
构建环境(Windows)
- 别在 Git Bash 里跑
idf.py,它检测到MSYSTEM就罢工。用 PowerShell + EIM profile,调用前unset MSYSTEM(或$env:MSYSTEM=$null)。 - 串口被占用报 “port is busy”,多半是上次的 monitor 没杀干净,确认无残留再 flash。
- 改了
sdkconfig.defaults不生效?IDF 不会自动把 defaults 重新并进已存在的sdkconfig,删掉 sdkconfig 让它从 defaults 重生。
点亮屏幕
- PCLK 别抄板卡定义的 21MHz,用 PSRAM framebuffer 时从 16MHz 起步,还白就降到 12MHz 试。
- PSRAM 别配错:N16R8 是 octal(
SPIRAM_MODE_OCT),不是 quad。 - 建完面板别忘了补一行
esp_lcd_panel_init()。 - 注意 GPIO0 是 strapping 脚(开机瞬间需为高),开机后当 RGB 数据脚用没问题,但别在它上面接会拉低开机的电路。
- 颜色偏色先分清两种:白变青 = 引脚顺序;白变粉 = RGB565 绿通道填值(绿是 6 位 0–63,纯白要写
31,63,31)。
跑 LVGL
- 几乎一定要开
LV_USE_CLIB_MALLOC+SPIRAM_USE_MALLOC,否则 LVGL 那个 64KB 内置内存池装不下整屏绘图,表现就是白屏 + 看门狗重启。 - 组件版本要同代:
esp_lvgl_port2.8 配 LVGL^9.3。 - IDF 5.2 配新版组件,顶层 CMakeLists 补
SOC_LCDCAM_RGB_LCD_SUPPORTED=1。 - LVGL / esp_lvgl_port 跨版本会改 API 名,别凭记忆写,去读抓下来的实际 header。
顺滑与撕裂
- 先算面板物理刷新率(这块约 20Hz),低于它的优化大多是动画设计问题。
- 不顺首选
ease-in-out,别急着堆帧率。 - 撕裂 = 单缓冲 + 无同步,解法是双 framebuffer +
avoid_tearing,且保留 bounce buffer。
八、FAQ
Q:微雪 ESP32-S3-Touch-LCD-5B 分辨率到底是多少?800×480 还是 1024×600? A:5B 是 1024×600。微雪官方文档把整个 5 寸系列笼统标成“800×480 或 1024×600”,没单独标 5B。验证方法:用 800×480 信号烧进去,屏幕会黑底 + 右边一条白边,说明面板比信号宽,就是 1024×600。别直接套官方例程的 800×480。
Q:屏幕一片全白是怎么回事?
A:先看串口日志分两种白屏。① 没有 watchdog 报错 → 多半是 RGB 信号没供上,PCLK 抄了 21MHz 太高,降到 16MHz。② 串口有 task_wdt: taskLVGL → 是 LVGL 内存池太小导致卡死,开 LV_USE_CLIB_MALLOC + SPIRAM_USE_MALLOC。
Q:背光能不能调亮度?为什么找不到 PWM 引脚? A:不能。背光挂在 CH422G IO 扩展器的 EXIO2 上,只有开/关两态,不是 PWM。想调亮度得硬件改板(加可调升降压),软件层面做不到。
Q:这块屏刷新率多少?为什么指针动起来卡?
A:约 20Hz(PCLK 16MHz ÷ 一帧总像素数)。这是物理天花板,软件再快也突破不了。卡顿多半不是帧率问题,是动画曲线太硬——把指针动画从线性换成 ease-in-out,转折处自然减速,立刻顺滑。
Q:能在 Arduino IDE 里点亮吗?为什么用 ESP-IDF? A:理论上能(Arduino-ESP32 底层也是 ESP-IDF),但 RGB 直驱 + PSRAM framebuffer + LVGL 这套组合,在 Arduino 里调 sdkconfig 很别扭,PCLK、PSRAM 模式、内存池这些开关 ESP-IDF 里好控得多。本教程基于 ESP-IDF。
Q:LVGL 烧进去白屏 + 看门狗重启,怎么办?
A:八成是 LVGL 内置的 64KB 内存池装不下整屏绘图。在 sdkconfig 里开两个:CONFIG_LV_USE_CLIB_MALLOC=y(LVGL 改用系统 malloc)和 CONFIG_SPIRAM_USE_MALLOC=y(让 malloc 能去 PSRAM 拿大块)。ESP32-S3 + PSRAM + 大屏几乎必开。
Q:PSRAM 配 quad 还是 octal?配错了会怎样?
A:N16R8 是 octal(SPIRAM_MODE_OCT)。配成 quad 会带宽不够,表现就是 PCLK 稍高就花屏/白屏,或运行不稳定。
Q:IDF 5.2.7 报 “This target does not support RGB” 怎么办?
A:新版 esp_lvgl_port 检查 SOC_LCDCAM_RGB_LCD_SUPPORTED 这个宏,它 IDF 5.3 才改名,5.2.7 里还是旧名。在顶层 CMakeLists 的 project() 之前补一行 add_compile_definitions(SOC_LCDCAM_RGB_LCD_SUPPORTED=1)。
九、延伸玩法
点亮只是起点,这块板还能往下玩很多:
- 接触摸:GT911 已经在 I²C 上(GPIO8/9),加个驱动就能做按钮交互。
- 从 SD 卡读资源:板载 SD 卡槽(SPI),可以加载图片、字体,告别把资源全塞进 Flash。
- 接 CAN 总线:板载 TJA1051,配合 ESP-IDF 的 TWAI 驱动,做一个真正的 OBD 车况仪,仪表盘的数就不再是模拟值了。
- 上 RS485:SP3485 收发器接工业传感器/Modbus 设备。
- 加 RTC 掉电走时:PCF85063 也在那条 I²C 上,做个带真实时间戳的数据记录器。
十、参考资料
官方数据手册与产品页
开源库与框架
- ESP-IDF 官方文档(RGB LCD Panel、PSRAM 配置、I²C Master 驱动)
- espressif/esp_lvgl_port(GitHub)
- LVGL 官方文档(scale 控件、anim 动画、bar 进度条)
本项目代码
- 完整代码、每个坑的复现过程和最终配置,都放在 GitHub,每个例子目录下有完整的 docs:
写在最后
回头看,整条路其实是三层:点亮屏幕 → 接上 LVGL → 做成界面。每一层都有它专属的坑,但坑之间往往长得很像(两种白屏、两种偏色),最容易让人白忙的就是认错坑。
如果只让我留一句话给后来人,大概是这句——我在这三个例子里反复栽跟头后才真正学会的:
遇到怪现象先看串口日志、先算物理参数,别急着改代码。 官方例程的分辨率坑、PCLK 的白屏、LVGL 内存的白屏,看起来都像“屏幕坏了”,但一个是文档不对、一个是硬件带宽、一个是软件卡死,方向反了就一通宵白熬。