ESP32-S3 驱动 ST7306 四色全反射 LCD 完整教程(Arduino IDE + SPI)
用 Arduino IDE 和 SPI 让 ESP32-S3 驱动 ST7306 四色全反射 LCD:21Pin FPC 接线、完整代码、显示方向调整与无显示排查,实测环境 Arduino IDE 2.3.8 + esp32 Core 3.3.8。
难度:⭐⭐☆☆☆
预计耗时:约 30~60 分钟(不含环境下载和硬件排错)
测试环境:Arduino IDE v2.3.8 + esp32 Arduino Core v3.3.8
TL;DR:ESP32-S3 驱动 ST7306 快速上手
- 模组只用 3.3V,FPC 第 5、6 脚都接 3.3V,并接好公共地,不要接 5V。
- 默认
PINSET = 1:CS→GPIO9、RESET→GPIO10、SCLK→GPIO12、MOSI→GPIO13、RS/D/C→GPIO14,TE 可不接。 - 在 Arduino IDE 安装
esp32 by Espressif Systems,不用另装 ST7306 库。 - 打开项目目录中的
esp32s3-st7306-bringup.ino,开发板按手上的 ESP32-S3 型号选(本例是ESP32S3 Dev Module),串口没日志时先查USB CDC On Boot。 - 默认 SPI 为模式 0、20MHz,逻辑画面为 400×300 横屏;无显示时先断电核对共地、FPC 方向和 RS 接脚,上电后量 3.3V,并在明亮光线下观察,仍不行再把
SPI_HZ降到 10MHz。
前言:先用 Arduino IDE 点亮 ST7306
这块 4.2 英寸屏使用 ST7306 控制器,通过 SPI 接收命令和显存数据。它是全反射(反射式)TFT LCD,靠环境光显示,没有背光,要在明亮环境下才看得清。项目目录同时提供 ESP-IDF 和 Arduino IDE 两套程序,这篇只走 Arduino IDE:接好 21Pin FPC,烧录示例,让 400×300 横屏测试页跑起来。ESP-IDF 的 20 页演示也保留在项目目录里,想继续研究驱动封装和绘图函数的读者可以自行编译尝试。
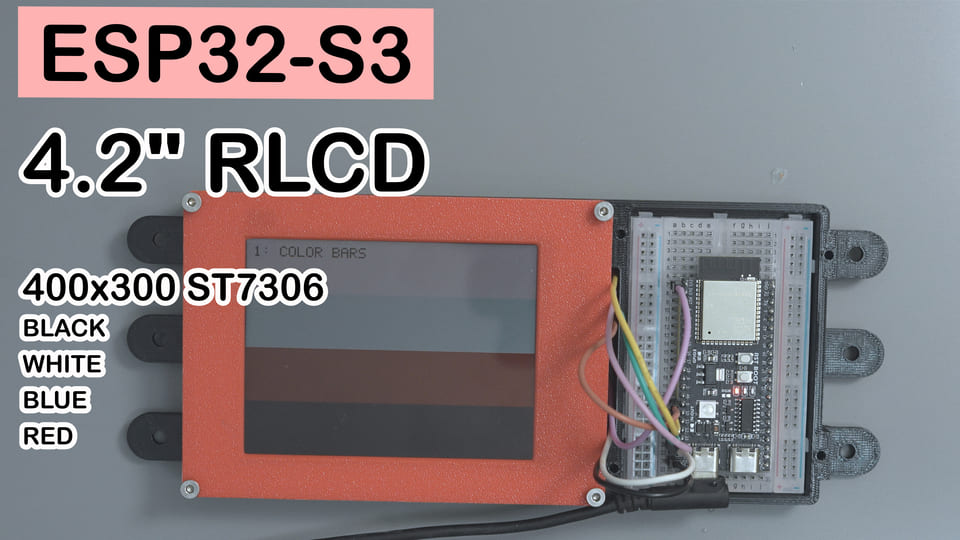
最终效果:ST7306 的 8 页显示测试
接线和烧录都正确后,程序会循环显示 8 个测试页。普通页停留约 3 秒,移动方块页停留约 6 秒。打开串口监视器,波特率设为 115200,可以看到初始化和翻页日志。每个页面在停留期间都会被持续重绘;若串口监视器是上传后才打开的,可能错过启动日志,按一下开发板 RST 即可重新看到。
| 页码 | 测试内容 | 检查点 | 程序内名称 |
|---|---|---|---|
| 0 | 白、青、红、黑横条 | 四种显示状态 | PAGE_COLOR_BARS |
| 1 | HELLO WORLD、边框、四角 | 文字和横屏方向 | PAGE_HELLO |
| 2 | 时间、帧数、FPS | 开机累计时间、全局帧数、累计平均 FPS(不是本页单独的帧率) | PAGE_COUNTER |
| 3 | 对角线、横线、竖线 | 线条和坐标映射 | PAGE_DIAGONAL |
| 4 | 左右往返方块 | 连续刷新 | PAGE_REFRESH |
| 5 | 棋盘格 | 黑白方格(单格 20 像素) | PAGE_CHECKER |
| 6 | 横条纹 | 规则图案 | PAGE_STRIPES |
| 7 | CYAN 颜色测试 | 整屏青(视觉偏蓝),显存字节 0x33 |
PAGE_CYAN |
说明:屏幕上的页内标签(如
1: COLOR BARS、3: DIAGONAL)是代码里写死的字符串,与上表页码不完全对应(COLOR BARS 是第 0 页),以串口[PAGE]日志为准。
元件说明:YDP420H005-V3 与 ST7306
YDP420H005-V3 全反射 LCD 模组
这是一块 4.2 英寸全反射 TFT LCD 模组,面板原生显存为 300×400。ST7306 控制器已经集成在模组里,ESP32-S3 通过 SPI 发命令和像素数据。本项目的 Arduino 程序在应用层把它映射成 400×300 横屏。
本项目固件用 2bit 编码驱动出四种显示状态:白、青、红、黑(0x00~0x03)。每个像素占 2bit,没有中间灰阶。别把其他 ST7306 屏幕的颜色和初始化参数直接套过来。
| 参数 | 本项目模组 |
|---|---|
| 型号 | Osptek YDP420H005-V3 |
| 控制器 | Sitronix ST7306 |
| 原生分辨率 | 300×400 |
| 显示状态 | 白、青、红、黑,2bit/像素 |
| 主控接口 | 4 线 SPI(SCLK、MOSI、CS、D/C),另有 RESET、可选 TE;FPC 上没有 MISO/SDO,只能写不能读 |
| 模组供电与逻辑 | 3.3V |
| 有效显示区域 | 63.6×84.8mm |
| 工作温度 | −20~+70°C |
21Pin FPC 转接板
屏幕通过 21Pin FPC 引出信号。转接板把这些细密脚位转成方便连接 ESP32-S3 的焊点或排针,本项目不需要另外搭显示驱动电路。
我用的是厂家随屏一起卖的双 FPC 通用转接板,没有型号丝印。板子上一共两个座:21Pin 给 4.2 寸,12Pin 给 2.9 寸,旁边还有 GND、3V3 焊盘。
两个 FPC 座旁边各焊了几颗贴片元件,封装很小,没有数值丝印。我没查过它们的作用和取值。
这块通用板有一个容易接错的地方:板上同时有 RS 和 DC 两种丝印,本模组的 LCD_D/C 要接丝印 RS;另一个 DC 丝印与本模组无关(我没有核对它属于哪个座),不要接它。购买或焊接转接板时,还要核对 FPC 触点方向和脚位编号。
引脚说明:YDP420H005-V3 的 21Pin FPC
下表按模组 FPC 编号整理。转接板丝印可能不同,接线时以模组规格书和转接板实物走线为准(这块转接板没有型号,也没有公开原理图)。
| FPC 脚位 | 模组信号 | 常见丝印 | 本例用法 |
|---|---|---|---|
| 1、4、7、14 | GND | GND | 接公共地 |
| 2、3 | NC | NC | 不连接 |
| 5、6 | VCC(3.3V) | VCC、VCI | 两脚都接 3.3V |
| 8 | LCD_RES | RESET、RST | 接 GPIO10,低电平复位 |
| 9 | LCD_SCLK | SCL、SCLK | 接 GPIO12,作为 SPI 时钟 |
| 10 | TE | TE | 可接 GPIO11;本例不读取,可悬空 |
| 11 | LCD_SDI | SDA、MOSI | 接 GPIO13,作为 SPI MOSI |
| 12 | LCD_D/C | RS、A0 | 接 GPIO14,选择命令或数据 |
| 13 | LCD_CS | CS | 接 GPIO9,低电平片选 |
| 15~19 | TP-VDD、TP-RST、TP-INT、TP-SDA、TP-SCL | 触摸相关丝印 | 本例模组无触摸,不连接 |
| 20、21 | GND | GND | 也是地;本例只接 1、4、7、14 即可(20、21 是否在转接板上与它们相连,我没有逐个量过,不放心就一起接地) |
这里的 SCL 和 SDA 是转接丝印留下的常见叫法。本例走的是 SPI:SCL 对应当前屏幕的串行时钟,SDA 对应 MOSI。
BOM 表:ST7306 接线所需材料
| 元件 | 规格 | 数量 | 备注 |
|---|---|---|---|
| ESP32-S3 开发板 | ESP32-S3 N16R8(16MB Flash / 8MB PSRAM) | 1 | 使用 3.3V GPIO |
| 显示模组 | Osptek YDP420H005-V3 | 1 | 4.2 英寸,21Pin FPC |
| FPC 转接板 | 厂家双 FPC 通用转接板,无型号 | 1 | 核对脚位和触点方向 |
| USB 数据线 | 与开发板接口匹配 | 1 | 要支持数据传输 |
| 连接线 | 较短杜邦线或焊接线 | 若干 | SPI 线越短越稳,也越好整理 |
接线方式:ESP32-S3 与 ST7306
先断电,再按下面的默认 PINSET = 1 接线。
| FPC 脚位 | 屏幕信号 | ESP32-S3 | 是否必需 | 说明 |
|---|---|---|---|---|
| 13 | LCD_CS / CS | GPIO9 | 必需 | 片选 |
| 8 | LCD_RES / RESET | GPIO10 | 必需 | 硬件复位 |
| 10 | TE | GPIO11 | 可选 | 示例不读取,可悬空 |
| 9 | LCD_SCLK / SCLK | GPIO12 | 必需 | SPI 时钟 |
| 11 | LCD_SDI / MOSI | GPIO13 | 必需 | SPI 数据输出 |
| 12 | LCD_D/C / RS | GPIO14 | 必需 | 厂家转接板接 RS |
| 5、6 | VCC / VCI | 3.3V | 必需 | 两个供电脚都接 |
| 1、4、7、14 | GND | GND | 必需 | 与开发板共地 |
⚠️ 模组电源和逻辑都使用 3.3V。模组断电时,也不要继续从 GPIO 向它输入信号。
接好后先在断电状态下检查:
- 对照模组机械图确认 FPC 的第 1 脚和触点方向。
- 用万用表蜂鸣档确认开发板 GND 与屏幕 GND 脚导通,且 3.3V 与 GND 之间没有短路。
- 逐根核对 CS、RESET、SCLK、MOSI、RS 五根信号线。
- 使用厂家双 FPC 转接板时,再确认 GPIO14 接的是 RS。
- 检查没有松动或短路。
再上电检查:
- 用万用表量第 5、6 脚(或转接板对应焊点)的电压,应为 3.3V;不对就立即断电排查。
接完建议逐根对照两遍。接错一根,从串口日志里也很难看出是哪一根(本例的串口日志不反映屏幕状态,见排错一节)。
需要安装的库:Arduino IDE 的 ESP32-S3 支持
本例没有独立的 ST7306 Arduino 库。驱动、绘图和测试页都在 .ino 文件里。SPI.h 和 esp_heap_caps.h 随 ESP32 Arduino Core 提供,不用在库管理器里另外搜索。
| 名称 | 作者或来源 | 安装方式 | 本机确认版本 |
|---|---|---|---|
| Arduino IDE | Arduino | 从 Arduino 官网安装 | v2.3.8 |
| esp32 Arduino Core | Espressif Systems | Arduino IDE 开发板管理器 | v3.3.8 |
| SPI | Espressif Arduino Core 自带 | 随 Core 安装 | 随 Core v3.3.8 |
| esp_heap_caps | Espressif Arduino Core 自带 | 随 Core 安装 | 随 Core v3.3.8 |
安装 esp32 Arduino Core
-
打开 Arduino IDE 的首选项,在“其他开发板管理器地址”加入:
https://espressif.github.io/arduino-esp32/package_esp32_index.json -
打开“工具 → 开发板 → 开发板管理器”,搜索
esp32。 -
安装
esp32 by Espressif Systems。本机确认版本为 v3.3.8,复现时建议选择同一版本,减少 Core 差异带来的排错变量。
打开代码并烧录
- 打开项目 GitHub 页面,下载整个项目目录,或只保存
ArduinoIDE/esp32s3-st7306-bringup文件夹。 - 用 Arduino IDE 打开
ArduinoIDE/esp32s3-st7306-bringup/esp32s3-st7306-bringup.ino。 - 确认代码中的
PINSET为1,并核对ROT180默认为1。 - 在“工具 → 开发板”里选你手上的 ESP32-S3 开发板(本例是
ESP32S3 Dev Module),再选对串口。参考值在下一节,不必逐项照抄。 - 点击“验证”,通过后再点击“上传”。
- 打开串口监视器,选择 115200 波特率。看到
进入测试页面循环,再观察屏幕是否按测试页轮播。用原生 USB 时,上传后串口会重新枚举,启动日志可能已经打完;看不到就按一下 RST,或以后续的[PAGE]翻页日志为准。屏幕是反射式的,请在明亮光线下观察。
Arduino IDE 菜单配置(参考值)
下面这套是我跑通时的设置,Arduino IDE v2.3.8 + esp32 Core v3.3.8。只作参考:ESP32-S3 开发板型号太多,Flash 芯片、PSRAM、USB 接法都可能不一样,照抄反而容易出问题。表里第三列写了哪些项跟板子走。
| 菜单项 | 本例取值 | 怎么定 |
|---|---|---|
| Board | ESP32S3 Dev Module | 按你的板子选,架构必须是 esp32s3 |
| Port | /dev/cu.usbmodem1401 | 选本机实际端口,别照抄路径 |
| USB CDC On Boot | Enabled | 看 USB 接到哪:接原生 USB 要 Enabled,走板载串口芯片要 Disabled |
| CPU Frequency | 240MHz (WiFi) | 保持默认即可,示例不需要降频 |
| Flash Mode | QIO 80MHz | 按 Flash 芯片定,QIO 是多数模组的默认值 |
| Flash Size | 4MB (32Mb) | 不要超过板子实际容量(选大了可能启动失败);选小只是少用容量,程序超出分区才会编译报错 |
| PSRAM | Disabled | 示例不用 PSRAM,保持 Disabled 最稳;要开就必须按模组选对 OPI/QSPI(N16R8 的 R8 通常是 Octal,选 OPI PSRAM),选错可能起不来 |
| Partition Scheme | Default 4MB with spiffs(1.2MB APP / 1.5MB SPIFFS) | 默认够用,改 Flash Size 时要一起改 |
| Upload Speed | 921600 | 上传失败就降到 115200 或 460800 |
| Upload Mode | UART0 / Hardware CDC | 跟 USB CDC 那项配套 |
| USB Mode | Hardware CDC and JTAG | 跟板子的 USB 口数量有关,单口板通常这样 |
我这块是 N16R8,标称 16MB Flash 加 8MB PSRAM,但上面 Flash Size 填的是 4MB、PSRAM 是 Disabled,等于大半容量没用上。示例只占 30000 字节 RAM 做显存,编译报告显示程序约占默认 APP 分区的 24%,所以这套值能跑。要用满容量就得改 Flash Size、PSRAM 和分区表,我没试过,不想让你踩这个坑。
判断自己配置对不对,不用逐项核对:能编译、能上传、串口能出字、屏幕能出画面,就够了。哪一步断了,先去排错那一节按现象对号。
完整代码:Arduino IDE 驱动 ST7306
下面是仓库 v7.5 的完整 .ino。与仓库相比,本文只改了几处注释(PINSET 含义、旋转方式、居中说明、FPS 口径、DIAG_MODE 用途),可执行逻辑没有动;仓库里对应的注释建议同步更新。v7.4 修正了 PAGE_CYAN 的填充字节,v7.5 删掉了一段读不回数据的 0x09 状态读取,其余逻辑未改。
/*
 * ESP32-S3 + OSPTEK 4.2" 300x400 黑白红青 LCD(ST7306 · SPI)测试套件 v7.5
 *
 * v7.5 改动(删除无效的状态回读):
 *   用 esp32s3-st7306-readback-test 实测:SPI.begin(...,-1,MOSI,-1) 时 MISO 未接,
 *   transfer() 恒返回 0xFF,与寄存器地址、CS 是否选中都无关;把数据脚切成输入后
 *   用上拉/下拉各读一遍,结果是全 1 / 全 0,说明屏幕在读命令期间没有驱动数据线。
 *   结论:这块模组在当前接法下读不回寄存器,原来的 [DIAG] 0x09 日志只会误报 OK,
 *   已整段删除。判断链路好坏请看屏幕是否正常显示,不要看串口。
 *
 * v7.4 改动(修复 PAGE_CYAN 全屏填充):
 *   实机对比 0x33 / 0x55 / 逐点 writePoint(C_CYAN):
 *   0x33 与逐点写入都显示整屏青(视觉偏蓝),0x55 显示间隔条纹。
 *   逐点写入后的 30000 字节显存也全部为 0x33,故将 PAGE_CYAN 改为 0x33。
 *
 * v7.3 改动(整屏再旋转 180°):
 *   现场演示时画面方向与原映射相反,需要整屏转 180°。
 *   在 writePoint 的软件映射前加一次逻辑坐标中心对称:
 *     x -> LCD_W-1-x, y -> LCD_H-1-y
 *   等价于 rx = 299 - y; ry = x;  用 ROT180 宏开关,置 0 可回到 v7.1 方向。
 *
 * v7.1 改动(横版适配 - 软件旋转,方向修正):
 *   面板物理排线是竖版 300x400,用户横着摆放,视角为 400x300。
 *   用软件旋转:writePoint 把逻辑横版坐标映射到竖版显存。
 *   映射公式(v7.1 修正):rx = y; ry = 399 - x;
 *   v7 曾用 rx=299-y, ry=x(顺时针),诊断方块出现在右下方,方向反了。
 *   v7.1 改为逆时针:方块应出现在左上方。
 * v7.2:关闭 DIAG_MODE,恢复完整 8 页测试循环。
 *
 * v4 关键修复:
 *   1) 补上 pinMode(LCD_CS/RS, OUTPUT):digitalWrite 底层只是 gpio_set_level(),
 *      不会自动切输出模式,ESP32 引脚默认是输入,CS/D-C 悬空导致屏幕收不到
 *      任何有效命令/数据时序。这是之前几版无显示的真正根因。
 *   2) 引脚定义与 board_config.h(BOARD_PINSET 1)保持一致,接线无需改动:
 *      CS=9  RST=10  CLK=12  MOSI=13  RS(D/C)=14
 *   3) SPI 时钟 20MHz
 *   4) 补上 IDF 工程 app_main 中 initialize() 之后的步骤:
 *      High_Power_Mode / display_on / display_Inversion(false) / clearDisplay
 *   5) 颜色映射与 IDF board_color.h 一致:
 *      C_WHITE=0x00  C_CYAN=0x01  C_RED=0x02  C_BLACK=0x03
 *      (bit0=青, bit1=红, 两bit都开=黑)
 *
 * v5 新增 8 个测试页面(每页 3 秒,刷新率页 6 秒):
 *   0 COLOR_BARS  四色横条(白/青/红/黑)
 *   1 HELLO       HELLO WORLD + 四角角标 + 边框
 *   2 COUNTER     计时 / 帧数 / FPS
 *   3 DIAGONAL    对角线 + 横竖线
 *   4 REFRESH     刷新率测试(移动方块)
 *   5 CHECKER     棋盘格
 *   6 STRIPES     横条纹
 *   7 CYAN        全屏青色
 */

#include <SPI.h>
#include <esp_heap_caps.h>

// ---------------- 引脚配置 ----------------
#define PINSET 1  // 1=默认接法(GPIO9/10/12/13/14,本文使用)  0=备用接法(GPIO38~42)

#if PINSET == 1
  // 引脚与 IDF 工程 board_config.h(BOARD_PINSET 1)完全一致,接线不需要改动
  #define LCD_CS   9
  #define LCD_RST  10
  #define LCD_CLK  12
  #define LCD_MOSI 13
  #define LCD_RS   14   // D/C,丝印 RS
#else
  #define LCD_CS   38
  #define LCD_RST  41
  #define LCD_CLK  39
  #define LCD_MOSI 42
  #define LCD_RS   40
#endif

// ---------------- 屏幕参数 ----------------
// 逻辑分辨率:横版 400x300(面板物理排线是竖版 300x400,由 writePoint() 软件旋转,未使用 MV 位)
#define LCD_W      400
#define LCD_H      300
// 竖版显存参数(不变)
#define LCD_PIVOT_W  300   // 物理宽
#define LCD_PIVOT_H  400   // 物理高
#define LCD_ROW_B    (LCD_PIVOT_W / 2)          // 每行 150 字节
#define BUF_LEN      (LCD_ROW_B * LCD_PIVOT_H / 2)  // 30000 字节
#define CHUNK        1500

// 颜色映射与 IDF board_color.h 一致
#define C_WHITE  0x00
#define C_CYAN   0x01
#define C_RED    0x02
#define C_BLACK  0x03

// 若仍然点不亮,可把 20000000 降到 10000000 再试
#define SPI_HZ  20000000

static uint8_t *fb = nullptr;

// ---------------- 底层 SPI(CS 全手动)----------------
static void spi_begin(void) {
  SPI.beginTransaction(SPISettings(SPI_HZ, MSBFIRST, SPI_MODE0));
}

static void lcd_cmd(uint8_t cmd) {
  digitalWrite(LCD_CS, LOW);
  digitalWrite(LCD_RS, LOW);
  SPI.transfer(cmd);
  digitalWrite(LCD_CS, HIGH);
}

static void lcd_param(uint8_t p) {
  digitalWrite(LCD_CS, LOW);
  digitalWrite(LCD_RS, HIGH);
  SPI.transfer(p);
  digitalWrite(LCD_CS, HIGH);
}

// 这里原来有个 lcd_read_reg(),用 SPI.transfer() 读 0x09 状态寄存器。
// v7.5 删掉的原因(实测,不是推测):
//   1) SPI.begin(LCD_CLK, -1, LCD_MOSI, -1) 的第二个参数是 MISO,传 -1 表示没接,
//      外设没有输入脚可采,transfer() 恒返回 0xFF。
//   2) 换成 0x04 / 0x0A / 0xDA / 0xA5 任意寄存器,或者把 CS 一直拉高根本
//      不选中屏幕,读回的还是 0xFF —— 说明这个值和屏幕没有任何关系。
//   3) 改成半双工(把 MOSI 脚切成输入、手动打时钟)再读,内部上拉得到全 1、
//      内部下拉得到全 0,说明读命令期间屏幕没有驱动数据线,读不回来。
// 所以这块模组在当前接法下没有可用的链路自检。判断接没接好,就看屏幕显不显示。

// ---------------- 初始化序列(与 IDF 逐条一致)----------------
static void st7306_init(void) {
  // 关键修复:必须显式把 CS / RS / RST 配成输出。
  // digitalWrite 底层只是 gpio_set_level(),不会自动切输出模式;
  // ESP32 引脚默认是输入,若不 pinMode,CS 和 D/C 全程悬空,屏幕收不到任何有效时序。
  pinMode(LCD_CS,  OUTPUT);
  pinMode(LCD_RS,  OUTPUT);
  pinMode(LCD_RST, OUTPUT);
  digitalWrite(LCD_CS, HIGH);   // 空闲时 CS 拉高
  digitalWrite(LCD_RS, HIGH);
  digitalWrite(LCD_RST, HIGH); delay(10);
  digitalWrite(LCD_RST, LOW);  delay(10);
  digitalWrite(LCD_RST, HIGH); delay(10);

  // 最后一个参数传 -1,CS 完全由手动 digitalWrite 控制
  SPI.begin(LCD_CLK, -1, LCD_MOSI, -1);
  spi_begin();

  lcd_cmd(0xD6); lcd_param(0x17); lcd_param(0x02);
  lcd_cmd(0xD1); lcd_param(0x01);

  lcd_cmd(0xC0); lcd_param(0x12); lcd_param(0x0A);
  lcd_cmd(0xC1); lcd_param(115); lcd_param(0x3E); lcd_param(0x3C); lcd_param(0x3C);
  lcd_cmd(0xC2); lcd_param(0);   lcd_param(0x21); lcd_param(0x23); lcd_param(0x23);
  lcd_cmd(0xC4); lcd_param(50);  lcd_param(0x5C); lcd_param(0x5A); lcd_param(0x5A);
  lcd_cmd(0xC5); lcd_param(50);  lcd_param(0x35); lcd_param(0x37); lcd_param(0x37);

  lcd_cmd(0xD8); lcd_param(0xA6); lcd_param(0xE9);
  lcd_cmd(0xB2); lcd_param(0x12);

  lcd_cmd(0xB3); lcd_param(0xE5); lcd_param(0xF6); lcd_param(0x17);
                 lcd_param(0x77); lcd_param(0x77); lcd_param(0x77); lcd_param(0x77);
                 lcd_param(0x77); lcd_param(0x77); lcd_param(0x71);
  lcd_cmd(0xB4); lcd_param(0x05); lcd_param(0x46); lcd_param(0x77); lcd_param(0x77);
                 lcd_param(0x77); lcd_param(0x77); lcd_param(0x76); lcd_param(0x45);

  lcd_cmd(0x62); lcd_param(0x32); lcd_param(0x03); lcd_param(0x1F);

  lcd_cmd(0xB7); lcd_param(0x13);
  lcd_cmd(0xB0); lcd_param(0x64);

  lcd_cmd(0x11); delay(120);                         // Sleep Out

  lcd_cmd(0xC9); lcd_param(0x00);
  lcd_cmd(0x36); lcd_param(0x48);                    // MX=1, DO=1
  lcd_cmd(0x3A); lcd_param(0x11);
  lcd_cmd(0xB9); lcd_param(0x20);
  lcd_cmd(0xB8); lcd_param(0x29);

  lcd_cmd(0x2A); lcd_param(0x05); lcd_param(0x36);
  lcd_cmd(0x2B); lcd_param(0x00); lcd_param(0xC7);

  lcd_cmd(0x35); lcd_param(0x00);
  lcd_cmd(0xD0); lcd_param(0xFF);
  lcd_cmd(0x38);                                     // HPM

  lcd_cmd(0x29);                                     // DISPLAY ON
  lcd_cmd(0x20);                                     // Inversion Off

  lcd_cmd(0xBB); lcd_param(0x4F);                    // Enable Clear RAM

  // ---- IDF app_main 在 initialize() 之后还会调用的步骤 ----
  lcd_cmd(0x38); delay(300);                         // High_Power_Mode() 的 HPM 序列
  lcd_cmd(0xC1); lcd_param(115); lcd_param(0x3E); lcd_param(0x3C); lcd_param(0x3C);
  lcd_cmd(0xC2); lcd_param(0);   lcd_param(0x21); lcd_param(0x23); lcd_param(0x23);
  lcd_cmd(0xC4); lcd_param(50);  lcd_param(0x5C); lcd_param(0x5A); lcd_param(0x5A);
  lcd_cmd(0xC5); lcd_param(50);  lcd_param(0x35); lcd_param(0x37); lcd_param(0x37);
  lcd_cmd(0xC9); lcd_param(0x00);
  delay(20);
  // display_on(true) / display_Inversion(false) 已在上面发过 0x29/0x20
  // clearDisplay() 等价于显存清零,由刷屏前的 memset 完成

  SPI.endTransaction();
}

// ---------------- 刷屏(分块发送)----------------
static void st7306_flush(void) {
  spi_begin();
  lcd_cmd(0x2A); lcd_param(0x05); lcd_param(0x36);
  lcd_cmd(0x2B); lcd_param(0x00); lcd_param(0xC7);
  lcd_cmd(0x2C);

  digitalWrite(LCD_CS, LOW);
  digitalWrite(LCD_RS, HIGH);
  for (size_t off = 0; off < BUF_LEN; off += CHUNK) {
    size_t n = BUF_LEN - off;
    if (n > CHUNK) n = CHUNK;
    SPI.writeBytes(fb + off, n);
  }
  digitalWrite(LCD_CS, HIGH);
  SPI.endTransaction();
}

// ---------------- 像素操作 ----------------
// 逻辑坐标:横版 400x300
// 竖版显存 300(列) x 400(行),软件旋转映射:
//   横版 x (0~399, 左到右) -> 竖版行 ry = 399 - x(左右翻转)
//   横版 y (0~299, 上到下) -> 竖版列 rx = y
// bit 位段用竖版物理坐标 rx/ry 的奇偶计算。
//
// ROT180:把整屏再旋转 180°(面板装反 / 演示摆放方向相反时用)。
//   做法是先把逻辑坐标做中心对称 x -> 399-x, y -> 299-y,再套用上面的映射,
//   化简后等价于:rx = 299 - y; ry = x;
#define ROT180 1   // 1 = 旋转 180°(当前);0 = 恢复 v7.1 原方向

static void writePoint(uint16_t x, uint16_t y, uint16_t data) {
  if (x >= LCD_W || y >= LCD_H) return;
#if ROT180
  x = LCD_W - 1 - x;       // 逻辑 x 镜像
  y = LCD_H - 1 - y;       // 逻辑 y 镜像
#endif
  uint16_t rx = y;         // 竖版列
  uint16_t ry = 399 - x;   // 竖版行(翻转)
  uint16_t real_x = rx / 2;
  uint16_t real_y = ry / 2;
  uint32_t idx    = (uint32_t)real_y * LCD_ROW_B + real_x;
  uint8_t one_two    = (ry % 2) ? 1 : 0;
  uint8_t line_bit_1 = (rx % 2) * 4;
  uint8_t line_bit_0 = (rx % 2) * 4 + 2;
  uint8_t bit1       = 7 - (line_bit_1 + one_two);
  uint8_t bit0       = 7 - (line_bit_0 + one_two);
  if (data & 0x02) fb[idx] |=  (1 << bit1);
  else             fb[idx] &= ~(1 << bit1);
  if (data & 0x01) fb[idx] |=  (1 << bit0);
  else             fb[idx] &= ~(1 << bit0);
}

static void fillRect(uint16_t x, uint16_t y, uint16_t w, uint16_t h, uint16_t color) {
  for (uint16_t j = 0; j < h; j++)
    for (uint16_t i = 0; i < w; i++)
      writePoint(x + i, y + j, color);
}

// ---------------- 5x7 字模(移植自 IDF board_ui_draw.cc)----------------
static const uint8_t s_font_5x7[][7] = {
    {0x00, 0x00, 0x00, 0x00, 0x00, 0x00, 0x00}, /*   */
    {0x04, 0x04, 0x04, 0x04, 0x04, 0x00, 0x04}, /* ! */
    {0x0A, 0x0A, 0x0A, 0x00, 0x00, 0x00, 0x00}, /* " */
    {0x0A, 0x0A, 0x1F, 0x0A, 0x1F, 0x0A, 0x0A}, /* # */
    {0x04, 0x0F, 0x14, 0x0E, 0x05, 0x1E, 0x04}, /* $ */
    {0x18, 0x19, 0x02, 0x04, 0x08, 0x13, 0x03}, /* % */
    {0x08, 0x14, 0x14, 0x08, 0x15, 0x12, 0x0D}, /* & */
    {0x04, 0x04, 0x04, 0x00, 0x00, 0x00, 0x00}, /* ' */
    {0x02, 0x04, 0x08, 0x08, 0x08, 0x04, 0x02}, /* ( */
    {0x08, 0x04, 0x02, 0x02, 0x02, 0x04, 0x08}, /* ) */
    {0x00, 0x04, 0x15, 0x0E, 0x15, 0x04, 0x00}, /* * */
    {0x00, 0x04, 0x04, 0x1F, 0x04, 0x04, 0x00}, /* + */
    {0x00, 0x00, 0x00, 0x00, 0x00, 0x04, 0x08}, /* , */
    {0x00, 0x00, 0x00, 0x1F, 0x00, 0x00, 0x00}, /* - */
    {0x00, 0x00, 0x00, 0x00, 0x00, 0x04, 0x00}, /* . */
    {0x01, 0x02, 0x04, 0x08, 0x10, 0x00, 0x00}, /* / */
    {0x0E, 0x11, 0x13, 0x15, 0x19, 0x11, 0x0E}, /* 0 */
    {0x04, 0x0C, 0x04, 0x04, 0x04, 0x04, 0x0E}, /* 1 */
    {0x0E, 0x11, 0x01, 0x02, 0x04, 0x08, 0x1F}, /* 2 */
    {0x1E, 0x01, 0x01, 0x0E, 0x01, 0x01, 0x1E}, /* 3 */
    {0x02, 0x06, 0x0A, 0x12, 0x1F, 0x02, 0x02}, /* 4 */
    {0x1F, 0x10, 0x10, 0x1E, 0x01, 0x01, 0x1E}, /* 5 */
    {0x0E, 0x10, 0x10, 0x1E, 0x11, 0x11, 0x0E}, /* 6 */
    {0x1F, 0x01, 0x02, 0x04, 0x08, 0x08, 0x08}, /* 7 */
    {0x0E, 0x11, 0x11, 0x0E, 0x11, 0x11, 0x0E}, /* 8 */
    {0x0E, 0x11, 0x11, 0x0F, 0x01, 0x01, 0x0E}, /* 9 */
    {0x00, 0x04, 0x00, 0x00, 0x04, 0x00, 0x00}, /* : */
};

// 大写字母 A-Z(5x7)
static const uint8_t s_font_upper[][7] = {
    {0x0E, 0x11, 0x11, 0x1F, 0x11, 0x11, 0x11}, /* A */
    {0x1E, 0x11, 0x11, 0x1E, 0x11, 0x11, 0x1E}, /* B */
    {0x0E, 0x11, 0x10, 0x10, 0x10, 0x11, 0x0E}, /* C */
    {0x1E, 0x11, 0x11, 0x11, 0x11, 0x11, 0x1E}, /* D */
    {0x1F, 0x10, 0x10, 0x1E, 0x10, 0x10, 0x1F}, /* E */
    {0x1F, 0x10, 0x10, 0x1E, 0x10, 0x10, 0x10}, /* F */
    {0x0E, 0x11, 0x10, 0x17, 0x11, 0x11, 0x0F}, /* G */
    {0x11, 0x11, 0x11, 0x1F, 0x11, 0x11, 0x11}, /* H */
    {0x0E, 0x04, 0x04, 0x04, 0x04, 0x04, 0x0E}, /* I */
    {0x01, 0x01, 0x01, 0x01, 0x01, 0x11, 0x0E}, /* J */
    {0x11, 0x12, 0x14, 0x18, 0x14, 0x12, 0x11}, /* K */
    {0x10, 0x10, 0x10, 0x10, 0x10, 0x10, 0x1F}, /* L */
    {0x11, 0x1B, 0x15, 0x15, 0x11, 0x11, 0x11}, /* M */
    {0x11, 0x11, 0x19, 0x15, 0x13, 0x11, 0x11}, /* N */
    {0x0E, 0x11, 0x11, 0x11, 0x11, 0x11, 0x0E}, /* O */
    {0x1E, 0x11, 0x11, 0x1E, 0x10, 0x10, 0x10}, /* P */
    {0x0E, 0x11, 0x11, 0x11, 0x15, 0x12, 0x0D}, /* Q */
    {0x1E, 0x11, 0x11, 0x1E, 0x14, 0x12, 0x11}, /* R */
    {0x0F, 0x10, 0x10, 0x0E, 0x01, 0x01, 0x1E}, /* S */
    {0x1F, 0x04, 0x04, 0x04, 0x04, 0x04, 0x04}, /* T */
    {0x11, 0x11, 0x11, 0x11, 0x11, 0x11, 0x0E}, /* U */
    {0x11, 0x11, 0x11, 0x11, 0x11, 0x0A, 0x04}, /* V */
    {0x11, 0x11, 0x11, 0x15, 0x15, 0x15, 0x0A}, /* W */
    {0x11, 0x11, 0x0A, 0x04, 0x0A, 0x11, 0x11}, /* X */
    {0x11, 0x11, 0x0A, 0x04, 0x04, 0x04, 0x04}, /* Y */
    {0x1F, 0x01, 0x02, 0x04, 0x08, 0x10, 0x1F}, /* Z */
};

static void draw_char(int x, int y, char c, int scale, uint16_t color) {
    const uint8_t *rows = nullptr;
    if (c >= ' ' && c <= ':') {
        rows = s_font_5x7[c - ' '];
    } else if (c >= 'A' && c <= 'Z') {
        rows = s_font_upper[c - 'A'];
    } else if (c >= 'a' && c <= 'z') {
        rows = s_font_upper[c - 'a'];   // 复用大写字模
    } else {
        return;
    }
    for (int ry = 0; ry < 7; ++ry) {
        for (int rx = 0; rx < 5; ++rx) {
            if (rows[ry] & (1U << (4 - rx))) {
                fillRect(x + rx * scale, y + ry * scale, scale, scale, color);
            }
        }
    }
}

static void draw_text(int x, int y, const char *s, int scale, uint16_t color) {
    const int char_w = 5 * scale + scale;
    int pen_x = x;
    for (const char *p = s; *p; ++p) {
        draw_char(pen_x, y, *p, scale, color);
        pen_x += char_w;
    }
}

// ---------------- 测试页面 ----------------
enum TestPage {
    PAGE_COLOR_BARS = 0,   // 四色横条(白/青/红/黑)
    PAGE_HELLO,            // Hello World + 四角角标 + 边框
    PAGE_COUNTER,          // 秒数 / 帧数计数
    PAGE_DIAGONAL,         // 对角线 + 横竖线
    PAGE_REFRESH,          // 刷新率测试(移动方块)
    PAGE_CHECKER,          // 棋盘格
    PAGE_STRIPES,          // 横条纹
    PAGE_CYAN,             // 全屏青色
    kTotalPages
};

static void draw_corner_marks(uint16_t color) {
    const int L = 30, T = 4;  // 臂长、臂粗
    // 左上
    fillRect(4, 4, L, T, color);  fillRect(4, 4, T, L, color);
    // 右上
    fillRect(LCD_W - 4 - L, 4, L, T, color);  fillRect(LCD_W - 4 - T, 4, T, L, color);
    // 左下
    fillRect(4, LCD_H - 4 - T, L, T, color);  fillRect(4, LCD_H - 4 - L, T, L, color);
    // 右下
    fillRect(LCD_W - 4 - L, LCD_H - 4 - T, L, T, color);
    fillRect(LCD_W - 4 - T, LCD_H - 4 - L, T, L, color);
}

static void draw_border(uint16_t color) {
    fillRect(0, 0, LCD_W, 2, color);
    fillRect(0, LCD_H - 2, LCD_W, 2, color);
    fillRect(0, 0, 2, LCD_H, color);
    fillRect(LCD_W - 2, 0, 2, LCD_H, color);
}

// 画一条任意方向直线(Bresenham)
static void draw_line(int x0, int y0, int x1, int y1, int thick, uint16_t color) {
    int dx = abs(x1 - x0), sx = x0 < x1 ? 1 : -1;
    int dy = -abs(y1 - y0), sy = y0 < y1 ? 1 : -1;
    int err = dx + dy;
    while (true) {
        fillRect(x0, y0, thick, thick, color);
        if (x0 == x1 && y0 == y1) break;
        int e2 = 2 * err;
        if (e2 >= dy) { err += dy; x0 += sx; }
        if (e2 <= dx) { err += dx; y0 += sy; }
    }
}

static void render_page(int page, uint32_t frame, uint32_t elapsed_ms) {
    memset(fb, 0x00, BUF_LEN);   // 默认全白

    switch (page) {
    case PAGE_COLOR_BARS: {
        const uint16_t colors[4] = { C_WHITE, C_CYAN, C_RED, C_BLACK };
        const int bar_h = LCD_H / 4;
        for (int i = 0; i < 4; ++i) {
            int y0 = i * bar_h;
            int y1 = (i == 3) ? LCD_H : (y0 + bar_h);
            fillRect(0, y0, LCD_W, y1 - y0, colors[i]);
        }
        draw_text(10, 10, "1: COLOR BARS", 2, C_BLACK);
        break;
    }
    case PAGE_HELLO:
        // "HELLO WORLD" 11 字符 * scale5 * 6px = 330px 宽,居中 x=(400-330)/2=35
        draw_text(35, 110, "HELLO WORLD", 5, C_BLACK);
        draw_text(110, 175, "ST7306 400X300", 2, C_RED);
        draw_text(110, 200, "ESP32-S3 ARDUINO", 2, C_CYAN);
        draw_corner_marks(C_BLACK);
        draw_border(C_RED);
        break;
    case PAGE_COUNTER: {
        char buf[24];
        uint32_t sec = elapsed_ms / 1000;
        snprintf(buf, sizeof(buf), "T: %02lu:%02lu", (unsigned long)(sec / 60), (unsigned long)(sec % 60));
        draw_text(115, 80, buf, 5, C_BLACK);        // 240 宽;x=115 为手调,未严格居中
        snprintf(buf, sizeof(buf), "FRAME: %lu", (unsigned long)frame);
        draw_text(140, 160, buf, 3, C_RED);         // 宽度随位数变化;x=140 为手调
        snprintf(buf, sizeof(buf), "FPS: %lu", (unsigned long)(frame * 1000 / max((uint32_t)1, elapsed_ms)));
        draw_text(152, 200, buf, 3, C_CYAN);        // 宽度随位数变化;x=152 为手调;FPS 为开机至今所有页面的累计平均
        break;
    }
    case PAGE_DIAGONAL:
        // 两条对角线
        draw_line(0, 0, LCD_W - 1, LCD_H - 1, 3, C_BLACK);
        draw_line(LCD_W - 1, 0, 0, LCD_H - 1, 3, C_RED);
        // 横线
        for (int y = 30; y < LCD_H; y += 60)
            draw_line(0, y, LCD_W - 1, y, 2, C_CYAN);
        // 竖线
        for (int x = 40; x < LCD_W; x += 80)
            draw_line(x, 0, x, LCD_H - 1, 2, C_BLACK);
        draw_text(10, 10, "3: DIAGONAL", 2, C_BLACK);
        break;
    case PAGE_REFRESH: {
        // 方块左右往返,观察运动平滑度
        int period = LCD_W - 60;
        int x = (int)((frame * 8) % (period * 2));
        if (x > period) x = period * 2 - x;
        fillRect(x + 10, 130, 40, 40, C_BLACK);     // 垂直居中 y=(300-40)/2
        char buf[24];
        snprintf(buf, sizeof(buf), "FRAME %lu", (unsigned long)frame);
        draw_text(10, 10, buf, 2, C_BLACK);
        break;
    }
    case PAGE_CHECKER: {
        const int cell = 20;
        for (int y = 0; y < LCD_H; y += cell)
            for (int x = 0; x < LCD_W; x += cell)
                fillRect(x, y, cell, cell, ((x / cell + y / cell) & 1) ? C_BLACK : C_WHITE);
        break;
    }
    case PAGE_STRIPES: {
        const int stripe_h = 16;
        for (int y = 0; y < LCD_H; y += stripe_h * 2) {
            fillRect(0, y, LCD_W, stripe_h, C_BLACK);
            fillRect(0, y + stripe_h, LCD_W, stripe_h, C_WHITE);
        }
        break;
    }
    case PAGE_CYAN:
        memset(fb, 0x33, BUF_LEN);   // 0x33 = 每个合并像素 01 -> 全屏青
        draw_text(85, 130, "CYAN FULL", 5, C_BLACK);   // 270 宽;x=85 为手调,未严格居中
        break;
    default:
        break;
    }

    st7306_flush();
}

// ---------------- Arduino 入口 ----------------

// 诊断模式:true 时只画一个 50x50 黑方块在逻辑 (50,50),
// 用于判断 writePoint 映射和方向是否正确(屏幕完全不亮时它帮不上忙,先查接线和供电)。
// 观察要点:
//   1. 方块是正方形(不是矩形/碎片)-> 像素映射比例正确
//   2. 方块在横版视角的左上 1/4 区域 -> 方向正确
//   3. 若整体反了 -> 先改 ROT180 宏;仍不对再考虑改 MADCTL(0x36) 的 MX/MY 位
#define DIAG_MODE  false

void setup() {
    Serial.begin(115200);
    delay(300);
    Serial.println();
    Serial.println("=== ST7306 test suite v7.5 (ROT180) ===");

    fb = (uint8_t *)heap_caps_malloc(BUF_LEN, MALLOC_CAP_DMA | MALLOC_CAP_8BIT);
    if (!fb) fb = (uint8_t *)malloc(BUF_LEN);
    if (!fb) { Serial.println("[ERR] 显存分配失败"); while (1) delay(100); }
    Serial.printf("[OK] 显存 %d 字节 @%p\n", BUF_LEN, fb);
    memset(fb, 0x00, BUF_LEN);

    Serial.println("[..] 初始化 ST7306 ...");
    st7306_init();

    // 这里原来会读一次 0x09 状态寄存器并打印 OK / 链路不通。
    // v7.5 删除:MISO 没接,读回的值恒为 0xFF,和屏幕状态无关,只会误报。
    // 链路是否正常,看屏幕有没有正常出画面。

    if (DIAG_MODE) {
        Serial.println("[DIAG] 画 50x50 方块 at (50,50),观察屏幕...");
        fillRect(50, 50, 50, 50, C_BLACK);
        st7306_flush();
    } else {
        Serial.println("[OK] 进入测试页面循环");
    }
}

void loop() {
    if (DIAG_MODE) { delay(1000); return; }

    static int page = 0;
    static uint32_t page_start = 0;
    static uint32_t frame = 0;
    static uint32_t t_start = 0;

    if (t_start == 0) t_start = millis();
    if (page_start == 0) page_start = millis();

    uint32_t dwell = (page == PAGE_REFRESH) ? 6000 : 3000;
    uint32_t elapsed = millis() - page_start;

    render_page(page, frame, millis() - t_start);
    frame++;

    if (elapsed >= dwell) {
        page = (page + 1) % kTotalPages;
        page_start = millis();
        Serial.printf("[PAGE] %d / %d, frame %lu\n", page, kTotalPages - 1, (unsigned long)frame);
    }
}
代码说明:ST7306 初始化、显存与旋转
PINSET 决定使用哪组 GPIO。本文的接线对应 PINSET = 1;源码还保留了 PINSET = 0 的另一组引脚,换组时必须同时改接线。PINSET 只是两组引脚的开关,与是否使用转接板无关;为了方便我接线所以我增加了一个接线配置,对应 PINSET = 1。
st7306_init() 先把 CS、RS、RST 设为输出,再完成硬件复位和 ST7306 初始化。SPI.begin(LCD_CLK, -1, LCD_MOSI, -1) 指定 SCLK 和 MOSI,CS 由代码手动控制;MISO 传 -1,因为本模组 FPC 上没有 MISO/SDO,只能写不能读,所以本例没有读回自检。传输使用 SPI_MODE0,时钟由 SPI_HZ 设置为 20MHz。
显存大小可以直接算出来:每像素 2bit,一个字节装 2×2 共 4 个像素,所以 300×400 像素折合为每行 150 字节、共 200 行(每行对应 2 个像素行),150 × 200 = 30000 字节。程序启动时用 heap_caps_malloc() 申请 DMA 可用内存,失败后再退回普通 malloc()。
writePoint() 把逻辑 400×300 横屏坐标换算成原生 300×400 显存坐标。默认 ROT180 = 1 会再做一次中心对称,所以改显示方向时先动这个宏,不要改 LCD_W 和 LCD_H。
st7306_flush() 每次把完整显存发出去,每块 1500 字节。loop() 持续重画当前页面,普通页约 3 秒后翻页,PAGE_REFRESH 约 6 秒后翻页。计数页的时间和 FPS 都是开机以来的累计值,不是单页数据。
ESP-IDF 版本的驱动拆在 main/st7306_color4.cpp、main/st73xx_ui.c 和 main/color4_demo.c 中,页面也更多。这部分留给读者按仓库 README 自行研究,本文不展开 ESP-IDF 的编译步骤。
常见问题排查:ST7306 无显示、方向与颜色
上传成功,屏幕完全没有变化
现象:串口已经运行,屏幕仍保持原样。
原因:供电、共地、FPC 方向、RS/DC 接错或 SPI 信号不稳定,都可能让初始化命令没有正确到达屏幕;反射屏没有背光,环境太暗时也会看起来像没显示。
怎么办:先断电核对公共地和 FPC 触点方向,再上电量第 5、6 脚是否为 3.3V(见前文检查步骤)。厂家转接板的 GPIO14 接 RS。在明亮光线下换个角度观察。以上都正常后,再把 SPI_HZ 从 20000000 改为 10000000,缩短 SCLK 和 MOSI 连线后重新上传。
旧版本(v7.4 及以前)串口打印 OK,屏幕却不亮
现象:串口打印 [DIAG] ST7306 0x09 = 0xFF OK,屏幕却没有任何画面。
原因:这行日志不能反映屏幕状态。按上面的 FPC 引脚表,本模组没有 MISO/SDO,SPI.begin(LCD_CLK, -1, LCD_MOSI, -1) 也没有给 MISO 分配引脚,SPI.transfer() 恒返回 0xFF,与读哪个寄存器、CS 是否选中都无关(我换过 0x04、0x0A、0xDA、0xA5,把 CS 一直拉高也一样)。把 MOSI 脚切成输入手动读时,上拉得全 1、下拉得全 0,同样说明读命令期间屏幕没有驱动数据线。
怎么办:升级到 v7.5,该行已删除。v7.5 的串口日志不反映屏幕状态,判断链路只看屏幕有没有出画面,排查回到供电、共地、FPC 方向和 RS 接脚。
ST7306 时好时坏、花屏或每次上电结果不同
现象:有时能显示,有时花屏,或者重新上电后结果不同。
原因:SPI 连线过长、公共地接触不良,会让数据在传输中出错;线越长、时钟越高越容易丢字节(这是经验判断,我没有做量化测试)。
怎么办:先把线缩短到 10cm 以内,确认 GND 一共接了两根以上、不是只靠一根细线过地。再把 SPI_HZ 从 20MHz 降到 10MHz 试,能稳定再往上加。不要先随意删改初始化命令。
ST7306 横屏方向反了
现象:文字或图案旋转了 180°,但图形比例正常。
原因:当前代码默认 ROT180 = 1,你的摆放方向可能与示例相反。
怎么办:上传后看 HELLO WORLD 页:文字是正的就不用动;如果整屏颠倒了 180°,把 #define ROT180 1 改为 #define ROT180 0,重新上传即可。需要单独检查方向和坐标时,把 DIAG_MODE 改为 true,程序会只画一个 50×50 黑方块;方向正确时它应是正方形,位于画面左上区域。这个模式只用于检查方向和映射,屏幕完全不亮时它帮不上忙。
ST7306 显示比例或位置异常
现象:方块变形、图案碎裂或位置不符合预期。
原因:通常出现在改过 LCD_W、LCD_H、显存布局宏或 writePoint() 之后,或把代码用到了别的 ST7306 模组上;未改动的 v7.5 在本模组上不应出现。400×300 逻辑坐标与 300×400 原生显存之间靠 writePoint() 映射,不能靠改分辨率宏解决。
怎么办:保留 LCD_W = 400、LCD_H = 300,先开 DIAG_MODE 检查方块,再对照 writePoint() 的 rx、ry 和位平面计算。
ST7306 颜色与预期不同
现象:红色、青色或填充图案不符合预期。
原因:本模组只有白、青、红、黑四种状态,两个颜色位在字节内交错排列。其他 ST7306 模组也可能采用不同颜色实现。
怎么办:先运行四色横条页,确认四种基础状态,再检查 writePoint() 的颜色写入。v7.4 起已把 PAGE_CYAN 的填充字节改为 0x33;如果运行旧版看到间隔条纹,升级代码或只改这一处。
Arduino IDE 提示 esp_heap_caps.h 找不到
现象:编译阶段提示头文件缺失。
原因:当前选择的开发板或 Core 不对。这个头文件属于 ESP32 Arduino Core,不是单独的第三方库。
怎么办:确认安装的是 esp32 by Espressif Systems,并在开发板菜单里选择 ESP32-S3,而不是 Arduino Uno 或其他架构。若 Core 已损坏,记录当前版本后重新安装,再重新选择开发板和端口。
ESP32-S3 上传后看不到串口日志
现象:屏幕可能已经有页面,串口监视器却没有内容。
原因:波特率、串口设备或 USB CDC 配置不匹配,也可能是串口被其他程序占用。
怎么办:把波特率设为 115200,关闭占用串口的其他监视器。再对照本例的菜单值:USB CDC On Boot = Enabled、USB Mode = Hardware CDC and JTAG,串口设备形如 /dev/cu.usbmodem1401(Windows 上是 COM 口)。如果板子走的是板载 USB 转串口芯片而不是原生 USB,把 USB CDC On Boot 改为 Disabled;USB Mode 对这种接法基本没有影响,保持默认即可。
FAQ:ESP32-S3 驱动 ST7306 的常见疑问
Q:ESP32-S3 能不能换别的引脚接 ST7306?
A:可以修改 .ino 中 PINSET = 1 分支下的 LCD_CS、LCD_RST、LCD_CLK、LCD_MOSI 和 LCD_RS,接线也要同步改。能不能使用某个 GPIO 取决于开发板引出和启动配置,我没逐块板验证。例如 N16R8 上 GPIO35~37 被 Octal PSRAM 占用,开启 PSRAM 时要避开。源码的 PINSET = 0 还提供了 CS=38、RESET=41、SCLK=39、MOSI=42、RS=40 这一组备选。
Q:ST7306 的 SPI 时钟能不能改?
A:示例默认 SPI_HZ = 20000000,即 20MHz。通信不稳定时先改成 10000000。项目资料记录 ST7306 v0.1 手册的写时钟最小周期为 30ns,折合约 33.3MHz;实际模组还要考虑走线和转接板,我没有测出这块板的稳定上限。
Q:YDP420H005-V3 能不能接 5V 供电?
A:不要。模组 FPC 第 5、6 脚接 3.3V,逻辑也按 3.3V 使用。两个供电脚都要接,开发板和模组要共地。模组断电时不要继续给它输入 GPIO 信号。
Q:这个 ST7306 示例占多少 RAM,能跑多少 FPS?
A:完整显存是 30000 字节,程序还会使用字模、局部变量和 Arduino Core 本身的运行内存。每次刷新发送完整 30000 字节;20MHz 下只算 SPI 载荷,理论传输时间约 12ms,不含绘图和命令开销。实际 FPS 我没有记录。计数页显示的是开机以来所有页面的累计平均,不是单页帧率;绘图本身(逐像素调用 writePoint())也要耗时,实际帧时间会比 12ms 长。
Q:换一块同样使用 ST7306 的屏能直接用吗?
A:不能保证。本例针对 YDP420H005-V3 的 21Pin FPC、初始化序列、300×400 显存和当前四种显示状态。其他模组可能改供电、寻址、颜色或初始化参数,要先对照它的规格书。
Q:ST7306 接好线却没有显示,先查哪里?
A:先断电检查公共地、FPC 方向和五根必需信号线,确认厂家转接板的 GPIO14 接 RS;上电后量 3.3V,并在明亮光线下观察。仍无显示,再把 SPI 降到 10MHz。DIAG_MODE 只用来检查方向和映射,屏幕完全不亮时用处不大。
Q:ST7306 的 TE 和 MISO 要不要接?
A:TE 是帧同步输出,本例不读取,可以不接。写屏只用到 MOSI,FPC 上也没有 MISO/SDO,所以本例没有读回寄存器的自检方式。老版本示例里的 lcd_read_reg(0x09) 读回值恒为 0xFF,与屏幕状态无关,v7.5 已删除,详见排错一节。
Q:能不能用 ESP-IDF 跑这块 ST7306 屏?
A:该项目目录(Handbook/ESP-IDF/420-…)本身就是 ESP-IDF 工程,开发记录写明 ESP-IDF v6.0.2 已完成零警告编译,包含 20 页演示和绘图函数。本文没有重新执行这套构建,也不展开 ESP-IDF 教程;你可以按仓库 README 自行研究。
延伸玩法:在 ST7306 示例上继续改
- 把
draw_text()的 5×7 字模换成自己的点阵字库,做一块四色状态牌。 - 在现有页面上加局部内容更新策略,并实测刷新时间与显示效果。
- 接入 TE 信号,研究如何安排刷屏时机,观察运动页面的变化。
- 对照 Arduino 版本阅读 ESP-IDF 的 20 页演示,把需要的绘图函数拆回自己的应用。
参考资料:ESP32-S3、ST7306 与 Arduino
- LingShunLAB 项目主页:本文接线、代码和文档的来源。
- Arduino IDE 示例源码 v7.5:完整
.ino。 - YDP420H005-V3 模组规格书:模组参数、机械图和 FPC 定义。
- Sitronix ST7306 官方产品列表:矽创超低功耗 TFT 驱动 IC 产品页。
- ST7306 控制器手册 v0.1(模组厂家提供):接口、寄存器、显存和时序;仓库
docs/也保留了一份。 - Osptek 原厂示例代码:厂家提供的相关显示示例。
- Espressif ESP32-S3 官方产品页与官方数据手册:主控芯片资料。
- esp32 Arduino Core GitHub与官方安装文档:开发板支持包及安装方法。