ESP32-S3 で ST7262 RGB ディスプレイを点灯+LVGL ダッシュボード作成 完全チュートリアル(Waveshare Touch-LCD-5B / 1024×600)
ESP-IDF を使い、Waveshare ESP32-S3-Touch-LCD-5B(5 インチ 1024×600、ST7262 RGB 直駆動)でゼロから RGB ディスプレイを点灯させ、LVGL を繋いで、動く車両テレメトリダッシュボードを作ります。CH422G によるバックライト制御、PCLK の調整、PSRAM のダブルバッファとイージングアニメーションを丁寧に解説し、完全な ESP-IDF コードと落とし穴回避リストを添えています。
難易度:⭐⭐⭐☆☆(C 言語が少し書けて、ESP-IDF を触ったことがあれば OK) 所要時間:2~3 時間(環境構築込み) テスト環境:ESP-IDF 5.3.x(または 5.2.7 でマクロ 1 行追加)+ LVGL ^9.3 + espressif/esp_lvgl_port 2.8
一言でいうと:ESP-IDF を使い、Waveshare ESP32-S3-Touch-LCD-5B(5 インチ 1024×600、ST7262 純 RGB 直駆動)の黒画面から RGB ディスプレイ点灯、LVGL 接続、最終的に動く車両テレメトリダッシュボードまでを作り上げます。私がハマった落とし穴(解像度の罠、PCLK 白画面、LVGL メモリ白画面、ティアとカクつき)とその回避コードをすべて載せています。
TL;DR(クイックスタート):
- スペックを正しく認識:5B は 1024×600、ドライバ IC は ST7262、純 RGB 直駆動——公式サンプルがデフォルトで 800×480 になっているのは信じないこと。
- PCLK は 16MHz:ボード定義の 21MHz をそのまま写さないこと。PSRAM に画面を置くと供給が追いつかず全面白になります。
- バックライトは CH422G 経由:普通の GPIO でも PWM でもありません。I²C アドレス
0x38に 1 バイト書くだけで ON/OFF できます。- LVGL を動かすなら 2 つのマクロ必須:
LV_USE_CLIB_MALLOC=yとSPIRAM_USE_MALLOC=y。さもないと白画面+ウォッチドッグリブートします。idf.py build flash monitorで書き込んで点灯、祝い酒を開ける。
前書き
ある週末、外出先で友人が Waveshare 製 ESP32-S3-Touch-LCD-5B を購入しました。公式ファームウェアを焼けば正常に表示されるものの、自分のコードでは点灯できず、公式サンプルを使うと真っ黒や真っ白になってしまい、さっぱり分からないという状態。そこで私が引き取って格闘することに。これは 5 インチ 1024×600 の RGB 静電容量式タッチパネル付き開発ボードです。安価なのに装備は豪華——CAN、RS485、RTC、リチウム電池充電まで揃っており、16MB Flash + 8MB PSRAM を内蔵しています。
私が点灯を引き受けたのは、最近スクリーンを点灯させるのが好きだからです。でもその道のりは予想より落とし穴だらけでした。最も挫けそうになった点は——Waveshare 公式のドキュメントやサンプル通りにやっても点灯しない ということ。あなたの腕が悪いのではなく、公式のリソースがこの 5B 用に作られていないからです。
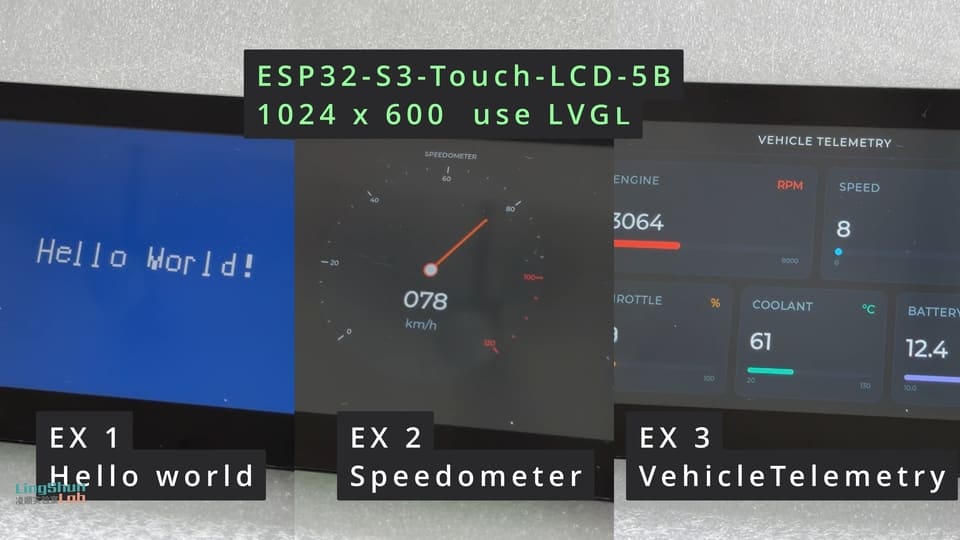
私は整ったプロセスを 3 段階の漸進的なサンプルに分割し、コードは GitHub に置いています(本プロジェクトの完全なディレクトリ、3 つのサンプルが入っています):
- スクリーン点灯:最もシンプルな方法で Hello World を 1 行表示 → 01 HelloWorld
- LVGL 接続:針アニメーション付きの半円スピードメーターを作る → 02 Speedometer
- ダッシュボード化:デザイン性のある車両テレメトリパネルへ作り変える → 03 VehicleTelemetry
本記事の目標:この 3 段階でハマった落とし穴、なぜそのコードで解決できるのか、そしてそのまま写せる回避早見表を提供し、あなたの徹夜を減らすことです。
実験効果
最終的に動く車両テレメトリダッシュボードが完成します:回転数、スロットル、水温、車速、電圧の 5 枚のデータカードがあり、数値はイージングで目標値に近づき、プログレスバーは過負荷時に赤く変わり、針アニメーションは滑らかでティアしません。
一、開発ボード説明:まずこの 5B を正しく認識する
本格的なハマりどころの前に、この ESP32-S3-Touch-LCD-5B のハードウェアスペックを並べておきます。後続の落とし穴——PCLK をいくつにするか、メモリは足りるか、どのピンが同じ I²C を共有しているか——は基本的にこの表の周りを回っているので、見比べながら読むと腑に落ちやすいです。
スクリーン(真っ先に認識すべきはこれ)
| 項目 | スペック |
|---|---|
| サイズ | 5 インチ |
| パネル方式 | IPS |
| 解像度 | 1024 × 600(実測。公式ドキュメントは 5B 単独の記載がなく、デフォルトは 800×480——これが第 1 章の大穴) |
| 発色数 | 65K 色 |
| インターフェース | RGB(パラレル)、ドライバ IC は ST7262、純 RGB 直駆動、SPI 初期化コマンドは不要 |
| 視野角 | 175° |
| 輝度 | 550 cd/m² |
| タッチ | 静電容量式タッチ(ガラスパネル込み) |
| バックライト昇圧 IC | AP3032KTR-G1 |
ST7262 は RGB インターフェースの液晶パネルドライバ IC(Sitronix 製)で、パラレル RGB 信号を受けて液晶分子を駆動します。本プロジェクトでは初期化コマンドを一切送る必要がありません——電力を供給し、タイミングを合わせ、データを流せば自力で点灯します。このおかげで相当な手間が省けます。
メインチップ(MCU)
| 項目 | スペック |
|---|---|
| モジュール | ESP32-S3-WROOM-1-N16R8 |
| コア | Xtensa 32-bit LX7 デュアルコア、最大 240 MHz |
| Flash | 16 MB |
| PSRAM | 8 MB(octal SPI) |
| 内蔵 SRAM | 512 KB |
| ワイヤレス | Wi-Fi 2.4 GHz(802.11 b/g/n)、Bluetooth 5(LE)、オンボードアンテナ |
| USB | Full-Speed USB、オンボード Type-C |
PSRAM はチップ外部に接続された「大きいが遅い」メモリです。全面画面(framebuffer)はこの 8MB に置かれ、DMA が休むことなくスクリーンへ転送します。この 8MB PSRAM こそが全面画面を置く場所です。 PSRAM を quad に設定し間違えるのが定番の落とし穴です(第 7 章で詳述)。
タッチ
| 項目 | スペック |
|---|---|
| タッチ IC | GT911 |
| 方式 | 静電容量式 |
| サポート点数 | 5 点タッチ |
| インターフェース | I²C |
| I²C アドレス | 0x5D |
GT911 は静電容量式タッチコントローラで、指の位置をデジタル座標に変換して I²C で通知します。本プロジェクトでは RTC、CH422G と同じ I²C(GPIO8/GPIO9)を共有しており、アドレスの設計が重要です。本シリーズのサンプルではまだタッチを繋いでいません、これは今後の TODO です。
電源とインターフェース
| 項目 | スペック |
|---|---|
| 電源 | Type-C 5V / DC 7–36V / 1 セル リチウム電池 3.7V(MX1.25) |
| 消費電力 | 5V / 450 mA(典型) |
| CAN | CAN 2.0 互換(TJA1051、120Ω 終端抵抗はデフォルトで無効) |
| RS485 | SP3485 トランシーバ(120Ω 終端抵抗はデフォルトで無効) |
| 動作温度 | 0 °C ~ 65 °C |
| サイズ | 基板単体 112.4 × 75.1 mm / ケース込み 116.3 × 79 mm |
二、オンボードリソースマッピング(開発ボード搭載、配線不要)
⚠️ この基板は開発ボードで、部品はすでに実装済みです。以下はオンボードリソースのマッピングであり、ピン確認 / SDK 設定のために使います。ジャンパワイヤで配線するためのものではありません。 あなたがやるべきは:Type-C を繋いで給電し、USB を PC に繋いでファームウェアを書き込むことだけです。
スクリーン RGB インターフェースのピン
以下は公式ドキュメントに対応し、実機駆動で確認済みです。GPIO0 は strapping ピンなので注意(第 7 章の回避リストを参照)。
| ESP32-S3 GPIO | LCD 信号 | 説明 |
|---|---|---|
| GPIO0 | G3 | Green データ bit3 |
| GPIO1 | R3 | Red データ bit3 |
| GPIO2 | R4 | Red データ bit4 |
| GPIO3 | VSYNC | 垂直同期 |
| GPIO4 | TP_IRQ | タッチ割り込み |
| GPIO5 | DE | データイネーブル |
| GPIO7 | PCLK | ピクセルクロック(実測 16MHz で安定) |
| GPIO10 | B7 | Blue データ bit7 |
| GPIO14 | B3 | Blue データ bit3 |
| GPIO17 | B6 | Blue データ bit6 |
| GPIO18 | B5 | Blue データ bit5 |
| GPIO21 | G7 | Green データ bit7 |
| GPIO38 | B4 | Blue データ bit4 |
| GPIO39 | G2 | Green データ bit2 |
| GPIO40 | R7 | Red データ bit7 |
| GPIO41 | R6 | Red データ bit6 |
| GPIO42 | R5 | Red データ bit5 |
| GPIO45 | G4 | Green データ bit4 |
| GPIO46 | HSYNC | 水平同期 |
| GPIO47 | G6 | Green データ bit6 |
| GPIO48 | G5 | Green データ bit5 |
タッチ / RTC / 外部 I²C(共有バス)
| ESP32-S3 GPIO | 信号 | 説明 |
|---|---|---|
| GPIO8 | SDA / TP_SDA / RTC_SDA | I²C データ(タッチ GT911、RTC PCF85063、外部 I²C 共有) |
| GPIO9 | SCL / TP_SCL / RTC_SCL | I²C クロック(同上、共有) |
| GPIO4 | TP_IRQ | タッチ割り込み |
USB / SD / RS485 / CAN
| 機能 | ESP32-S3 GPIO | 説明 |
|---|---|---|
| USB D- / D+ | GPIO19 / GPIO20 | Full-Speed USB |
| SD MOSI / SCK / MISO | GPIO11 / GPIO12 / GPIO13 | SD カード(SPI) |
| SD CS | (CH422G EXIO4) | Low アクティブ、IO エクスパンダ制御、ネイティブ SPI CS 上にはない |
| RS485 RXD / TXD | GPIO43 / GPIO44 | SP3485 |
| CAN TX / RX | GPIO15 / GPIO16 | TJA1051 |
外せないチップ:CH422G IO エクスパンダ
基板上でバックライトやリセットがぶら下がっているチップが CH422G で、I²C で操作します。このチップの癖は——レジスタポインタがなく、I²C デバイスアドレスをそのままコマンドとして使う ことです。
CH422G は I²C インターフェースの IO エクスパンダで、バックライト、スクリーンリセット、タッチリセット、SD カードチップセレクトといった細かい信号を一元管理します。本プロジェクトではこれを使ってバックライトを点灯させ、スクリーンをリセットします。
| CH422G ピン | 機能 | 説明 |
|---|---|---|
| EXIO0 | DI0 | デジタル入力 0 |
| EXIO1 | TP_RST | タッチリセット |
| EXIO2 | DISP | バックライトイネーブル(ON/OFF のみ、輝度調整不可) |
| EXIO3 | LCD_RST | スクリーンリセット |
| EXIO4 | SD_CS | SD カードチップセレクト(Low アクティブ) |
| EXIO5 | DI1 | デジタル入力 1 |
| OD0 | DO0 | デジタル出力 0 |
| OD1 | DO1 | デジタル出力 1 |
三、インストールが必要なもの:ESP-IDF ツールチェイン + コンポーネント
この基板はライブラリのインストール不要ですが、Arduino ではなく ESP-IDF(Espressif 公式の開発フレームワーク)を使います。理由は——RGB 直駆動 + PSRAM framebuffer + LVGL の組み合わせにおいて、sdkconfig の数十のスイッチ(PCLK、PSRAM モード、メモリプール)は ESP-IDF の方が圧倒的に制御しやすく、Arduino でのパラメータ調整はとても厄介だからです。
準備リスト(これに沿って確認すると、トラブルシュート時間の 80% を削減できます):
- ESP-IDF 5.3.x(推奨)。5.2.7 でも動きますがマクロ 1 行の追加が必要(第 7 章参照)。
- LVGL ^9.3(
esp_lvgl_port2.8 は 9.3 で追加されたカラー定数に依存しています)。 - espressif/esp_lvgl_port 2.8(LVGL のティック、独立タスク、ロック取得を引き受けてくれます)。
- Windows ユーザー:PowerShell + EIM profile を使い、Git Bash では
idf.pyを走らせないこと(MSYSTEMを検出すると拒否します)。
コンポーネントのバージョンは必ず同じ世代で揃えること:esp_lvgl_port 2.8 には LVGL ^9.3 を組み合わせます。間違えるとコンパイル時に RGB565_SWAPPED undeclared が出ます。
四、第 1 歩:スクリーン点灯(公式サンプルをそのまま使わない)
📦 本章の完全なコード:01 HelloWorld —— 最もシンプルな方法でスクリーンを点灯し、Hello World を 1 行表示します。
これが全体で最大の落とし穴であり、私が最も先に話したいことです。
Waveshare 公式の ESP-IDF サンプル(例えば 08_lvgl_Porting)やドキュメントは、基本的に 800×480 を前提に書かれています。 その #else デフォルトブランチが 800×480 になっています。公式ドキュメントに至っては 5 インチシリーズ全体を「800×480 または 1024×600」と大雑把に書き、5B 単独の解像度を載せていません。
何も考えずに公式サンプルを 5B に焼き込むと、不可解な画面が出ます——スクリーンの大部分が黒く、右側に白い帯が出る(黒+白)。これは故障ではなく、「800×480 の信号で 1024×600 のパネルに給電している」状態です。パネルが信号より広い分、右側の余剰領域には信号が無いためそのように表示されます。
さらに Waveshare の命名慣習で**「B 接尾辞は角型スクリーンを表すことが多い」**(例えば 4B は 480×480 の角型)ため、私は一時 5B が 720×720 の角型で、SPI 初期化が先に必要なのではと疑いました。悪戦苦闘の末に確信したのは——5B は 1024×600、ドライバ IC は ST7262、純 RGB 直駆動、SPI 初期化コマンドは一切不要 ということ。これは重要で、多くの手間を省いてくれます。
だから第 1 歩は常に——公式サンプルの解像度を鵜呑みにせず、手元の基板が本当に何なのかを自分で確認すること です。
確認の笨い方法は前述の通り——800×480 を給電して右側に白い帯が出れば、1024×600 であると反証できます(パネルが信号より広い場合にのみそうなります)。
4.1 起動フロー(6 ステップの骨格)
クセを把握したら点灯に入ります。起動フローは実質 6 ステップです——I²C 起動 → CH422G でスクリーンリセット → RGB パネル生成 → 画面を描画 → バックライト ON → CPU はアイドル、DMA が自動リフレッシュ。
「画面を描いてから最後にバックライトを ON にする」ことが重要です——起動 1 フレーム目の乱れを防げます。コード上、点灯の順序は固定です:
/* 第 1 ステップ:まず I²C バスを立ち上げる(GPIO8/9、タッチ GT911、RTC と共有)。*/
i2c_master_bus_handle_t i2c_bus = NULL;
i2c_master_bus_config_t bus_cfg = {
    .sda_io_num = 8, .scl_io_num = 9, .clk_source = I2C_CLK_SRC_DEFAULT,
    .flags.enable_internal_pullup = true,
};
i2c_new_master_bus(&bus_cfg, &i2c_bus);

/* 第 2 ステップ:CH422G を駆動——まずリセット、その後解除(この時点でバックライトはまだ OFF)。*/
ch422g_handle_t io = {0};
ch422g_init(&io, i2c_bus);
ch422g_set_outputs(&io, 0);                              /* EXIO 全部 Low:リセット + バックライト OFF */
vTaskDelay(pdMS_TO_TICKS(10));
ch422g_set_outputs(&io, CH422G_LCD_RST | CH422G_TP_RST); /* リセット解除、バックライトはまだ OFF */
vTaskDelay(pdMS_TO_TICKS(120));                          /* パネルの立ち上がりを待つ */

/* 第 3 ステップ:RGB パネルを生成し、PSRAM framebuffer に画面を描く(次の節で解説)……*/

/* 第 4 ステップ:画面の準備ができたら最後にバックライトを点灯——EXIO2 を High にする。*/
ch422g_set_outputs(&io, CH422G_LCD_RST | CH422G_TP_RST | CH422G_BL);
順序の鉄則:バックライトは常に最後に ON にする。 リセット時は EXIO 全部を Low(バックライト OFF)、リセット解除後に画面を描き、画面の準備ができてから EXIO2 を High にします。逆にバックライトを先に点灯してから描画すると、起動 1 フレーム目の乱れが見えます。
4.2 バックライトを「High で点灯」させるには:CH422G の最小ドライバ
バックライトの「High で点灯」をコードに落とすと、2 つの作業になります:CH422G のドライバを書くことと、起動フローの中で正しい順序で呼ぶこと。ドライバの核心は 1 点だけ——アドレス即レジスタ。0x24 にモードを、0x38 に 1 バイト(このバイトが 8 路出力のレベル)を書きます。最小ドライバは次のようになります(完全版はリポジトリ main/ch422g.c 参照):
/* CH422G の "レジスタ" = I²C 7-bit デバイスアドレスそのもの(独立したレジスタバイトは無い)。*/
#define CH422G_REG_MODE  0x24   /* 0x01 を書く -> EXIO0..7 プッシュプル出力 */
#define CH422G_REG_OUT   0x38   /* 1 バイト書く -> EXIO0..7 のレベル */

/* EXIO 出力ビット:bit n = EXIO_n のレベル(1 = High)。*/
#define CH422G_TP_RST   (1u << 1)   /* EXIO1 タッチリセット */
#define CH422G_BL       (1u << 2)   /* EXIO2 バックライトイネーブル */
#define CH422G_LCD_RST  (1u << 3)   /* EXIO3 スクリーンリセット */

/* "アドレス即レジスタ" 2 つそれぞれに I²C デバイスハンドルを生成。*/
esp_err_t ch422g_init(ch422g_handle_t *ch, i2c_master_bus_handle_t bus) {
    i2c_device_config_t mode_cfg = { .device_address = CH422G_REG_MODE, .scl_speed_hz = 100000 };
    i2c_master_bus_add_device(bus, &mode_cfg, &ch->dev_mode);
    i2c_device_config_t out_cfg  = { .device_address = CH422G_REG_OUT,  .scl_speed_hz = 100000 };
    i2c_master_bus_add_device(bus, &out_cfg,  &ch->dev_out);

    uint8_t mode = 0x01;                              /* プッシュプル出力モード */
    i2c_master_transmit(ch->dev_mode, &mode, 1, -1);
    uint8_t zero = 0;
    i2c_master_transmit(ch->dev_out,  &zero, 1, -1);  /* 起動時は全クリア */
    return ESP_OK;
}

/* 1 バイトがそのまま 8 路出力レベル——これが "アドレスをコマンドとして使う" ということ。*/
esp_err_t ch422g_set_outputs(ch422g_handle_t *ch, uint8_t exio_mask) {
    return i2c_master_transmit(ch->dev_out, &exio_mask, 1, -1);
}
4.3 RGB パネル生成(本章の核心)
パネル生成部分が章全体の核心で、後続の 3 つの落とし穴について各行の理由を順に説明します:
#define LCD_H_RES        1024
#define LCD_V_RES        600
#define LCD_PIXEL_CLK_HZ (16 * 1000 * 1000)   /* ← 落とし穴 1:16MHz、ボード定義の 21MHz ではない */

/* RGB565 では Green は 6 bit (0..63)、Red/Blue は 5 bit (0..31)。純白は 31,63,31 と書く(← 落とし穴 2)。*/
#define RGB565(r, g, b)   ((((r) & 0x1F) << 11) | (((g) & 0x3F) << 5) | ((b) & 0x1F))
#define COLOR_BG          RGB565(2, 8, 20)     /* ダークブルー背景 */
#define COLOR_FG          RGB565(31, 63, 31)   /* 真・白 */

esp_lcd_rgb_panel_config_t panel_cfg = {
    .data_width = 16,                          /* RGB565 = 16 bit */
    .bounce_buffer_size_px = 10 * LCD_H_RES,   /* SRAM bounce:16MHz で供給不足による白画面を防止 */
    .disp_gpio_num = -1,                       /* バックライトは CH422G に接続、GPIO ではない */
    .pclk_gpio_num  = 7, .vsync_gpio_num = 3, .hsync_gpio_num = 46, .de_gpio_num = 5,
    .data_gpio_nums = {
        14, 38, 18, 17, 10,        /* B3..B7 */
        39,  0, 45, 48, 47, 21,    /* G2..G7 */
         1,  2, 42, 41, 40,        /* R3..R7 */
    },
    .timings = {
        .pclk_hz = LCD_PIXEL_CLK_HZ,           /* ← 落とし穴 1 */
        .h_res = LCD_H_RES, .v_res = LCD_V_RES,
        .hsync_pulse_width = 30, .hsync_back_porch = 40, .hsync_front_porch = 220,
        .vsync_pulse_width = 4,  .vsync_back_porch  = 8,  .vsync_front_porch = 4,
        .flags.pclk_active_neg = true,
    },
    .flags.fb_in_psram = true,                 /* 全面 ~1.17MB の framebuffer を PSRAM に配置 */
};
esp_lcd_new_rgb_panel(&panel_cfg, &panel);
esp_lcd_panel_init(panel);                     /* ← 落とし穴 3:パネル生成後にこの行を追加 */
パネル生成後、framebuffer を取得すれば直接ピクセルを書き込めます——ESP-IDF の RGB パネルは draw_bitmap 以外の描画プリミティブを提供しないため、helloworld には lcd_fill / lcd_draw_text の 2 つの小さなヘルパー(ドットフォント、リポジトリ lcd_draw.c 参照)を同梱しています:
/* PSRAM 上の framebuffer を取得し、Hello World を描画。*/
void *fb = NULL;
esp_lcd_rgb_panel_get_frame_buffer(panel, 1, &fb);
lcd_draw_init((uint16_t *)fb, LCD_H_RES, LCD_V_RES);
lcd_fill(COLOR_BG);
lcd_draw_text((LCD_H_RES - tw) / 2, (LCD_V_RES - th) / 2, "Hello World!", 5, COLOR_FG);

/* 画面の準備ができたら最後にバックライトを ON に。以後は DMA が PSRAM から自力でリフレッシュ、CPU はアイドル。*/
vTaskDelay(pdMS_TO_TICKS(60));
ch422g_set_outputs(&io, CH422G_LCD_RST | CH422G_TP_RST | CH422G_BL);
4.4 私が実際にハマった 3 つの落とし穴
落とし穴 1:PCLK を高くしすぎて全面が白に。 公式 Arduino ボード定義を写したとき、ピクセルクロック(PCLK)には 21MHz を入れていました。結果はスクリーンが一面の真っ白(黒画面ではありません)。真相は——画面は PSRAM に置かれ、DMA で連続的に読み出されてスクリーンへ送られます。21MHz × 16 bit ≒ 毎秒 336M bit の帯域が必要で、「PSRAM → DMA → スクリーン」の経路には酷すぎ、供給が追いつかないとスクリーンは有効な同期信号を受け取れず、全面的に「信号無し」の白表示になります。16MHz に下げたら安定しました。
落とし穴 2:白文字がピンクになり、ピン配置を並べ直す寸前でした。 点灯後、白文字がピンク色に表示され、第一反応は Green ピンを逆に並べたかと思いました——誤りです。本当の理由は RGB565 で Green は 6 bit(0–63)、Red/Blue こそ 5 bit(0–31) であること。RGB565(31, 31, 31) では Green の 31 は 0–63 の中で半分以下、Red/Blue は満タン、Green は半分なので、混色結果はピンクになります。RGB565(31, 63, 31) に変えて初めて真っ白になります。色ズレには 2 種類あります——白がシアンに = ピン順序の問題;白がピンクに = 数値の入力ミス。
落とし穴 3:初期化 1 行を忘れた。 正典フローは「パネル生成 → リセット → 初期化 → 表示 ON」ですが、私は最初パネル生成のステップしか呼びませんでした。多くの場合、生成が終わると自動的にスキャンが始まりますが、esp_lcd_panel_init() を 1 行補っておくと「DMA が起動していない」トラブルを排除できます——これがないと、時々点灯したりしなかったりします。
4.5 最も価値のある一技:まず「どんなふうに点かないか」を観る
「点かない」に直面したとき、最も有用な一技はまずスクリーンがどういうふうに点かないかを観ることです:
- バックライトが全く点かない → CH422G / リセットシーケンスの問題
- バックライトは点くが全面白/灰 → RGB 信号が正しく供給されていない(最頻出、PCLK とタイミングを確認)
- バックライトは点くが乱れ/抖動 → 信号はあるが、タイミングパラメータが少し足りない
- バックライトは点くが色が違う(白がシアンに) → RGB チャンネルの順序が逆
この 1 つの観察だけで問題を 2 つに分割でき、無駄な推測を大幅に省けます。
五、第 2 歩:LVGL を繋いで針アニメーションを作る
📦 本章の完全なコード:02 Speedometer —— LVGL を繋ぎ、針アニメーション付きの半円スピードメーターを作ります。
点灯後、動くインターフェースを作りたくなり LVGL(組込みで人気のグラフィックライブラリ)を採用しました。接続方法は公式推奨の espressif/esp_lvgl_port コンポーネントで、LVGL のティック、独立タスク、ロック取得を引き受けてくれ、描画した画面をスクリーンへリフレッシュします。
LVGL はオープンソースの組込み向けグラフィックライブラリで、ボタン、プログレスバー、アニメーションといった UI 要素を描画します。本プロジェクトでは、自前で描画コードを 1 行ずつ書く代わりに LVGL でスピードメーターやダッシュボードを作ります。
接続コード自体は短く、核心は RGB パネルを生成し(speedometer サンプルでは helloworld より 1 行多い .num_fbs = 2、これが後述のティア防止用ダブル framebuffer)、それを esp_lvgl_port に渡すだけです:
const lvgl_port_cfg_t lvgl_cfg = ESP_LVGL_PORT_INIT_CONFIG();
lvgl_port_init(&lvgl_cfg);

const lvgl_port_display_cfg_t disp_cfg = {
    .panel_handle  = panel,
    .buffer_size   = LCD_H_RES * LCD_V_RES, /* 全面:direct mode のハード要件 */
    .hres          = LCD_H_RES, .vres = LCD_V_RES,
    .color_format  = LV_COLOR_FORMAT_RGB565,
    .flags = {
        .direct_mode = true,   /* パネルの framebuffer へ直接描画、コピーを 1 回省く */
        .buff_dma    = false,
        .buff_spiram = true,   /* 描画バッファを PSRAM に配置(← 落とし穴 1:要先に SPIRAM_USE_MALLOC を有効化)*/
        .swap_bytes  = false,  /* パラレル RGB パネル、バイト順のスワップはしない */
    },
};
const lvgl_port_display_rgb_cfg_t rgb_cfg = {
    .flags = {
        .bb_mode       = true,  /* bounce buffer 使用 -> on_bounce_frame_finish で同期 */
        .avoid_tearing = true,  /* フレーム境界で fb 切り替え -> ティア防止(本章末尾参照)*/
    },
};
lvgl_port_add_disp_rgb(&disp_cfg, &rgb_cfg);

/* 任意の lv_* 呼び出しは、まずこのロックを取得すること。esp_lvgl_port の描画タスクと衝突しないように。*/
lvgl_port_lock(0);
dashboard_create();   /* スピードメーター生成 + 針アニメーション起動 */
lvgl_port_unlock();
3 つの flag がこの部分の肝です:direct_mode は LVGL がパネル framebuffer へ直接描画するようにし(全面コピーを 1 回省く)、avoid_tearing は 2 つの fb をフレーム境界で切り替えてティアを防ぎ、buff_spiram は描画バッファを PSRAM に移します——これは無害に見えて、以下最大の落とし穴を引き起こします。
5.1 落とし穴 1(最も隠れた):白画面 + ウォッチドッグリブート
接続して焼き込むと、スクリーンは 2 秒ほど黒くなった後全面白になり、その後動きません。この症状は前述の PCLK 高すぎによる白画面と全く同じで、私はまたしてもタイミング調整に飛び込みそうになりました。
幸い今回は先にシリアルログを見ました。 重要な 1 行が見えました:
E task_wdt: CPU 0: taskLVGLLVGL のタスクがウォッチドッグをトリガーし、システムにフリーズ判定されました。これはソフトウェアのフリーズで、信号の問題ではありません。 コールスタックを追うと、LVGL が初めて全面描画する際、MB クラスの一時描画バッファを確保しようとしますが、LVGL のデフォルトは内蔵の小さなメモリプールで、わずか 64KB——1MB は 64KB に収まらず、何度も悪戦苦闘した末に描画が終わらず、タスクがフリーズして、ウォッチドッグが発火します。
面白いことに、私は確かに表示バッファを PSRAM に設定したのに、なぜメモリ不足と言われるのでしょう? それは——表示バッファ(「リフレッシュ」用)と LVGL 内部の描画用メモリプール(「画面計算」用)は別物だからです。混同しないように。解法はスイッチ 2 つだけです:
CONFIG_LV_USE_CLIB_MALLOC=y    # LVGL をシステムの malloc に切替、あの 64KB の小さなプールを使わない
CONFIG_SPIRAM_USE_MALLOC=y     # システムの malloc が PSRAM から大きなブロックを取得できるようにする
ここにもう一つ致命的な認識があります:「白画面」でも、少なくとも 2 種類の全く異なる原因があります。 1 つは RGB 信号/帯域の問題(前述の PCLK のケース)、もう 1 つはソフトウェアのフリーズで画面が描けないケース(これ)。常にシリアルログで判別してから、白画面を見たらすぐタイミングをいじらないように。
5.2 落とし穴 2、3:コンポーネントバージョンと IDF マクロの不一致
- 落とし穴 2(コンポーネントバージョンを揃える):
esp_lvgl_port2.8 は LVGL 9.3 で追加されたカラー定数を使っています。LVGL バージョンを~9.2に固定するとRGB565_SWAPPED undeclaredが出ます。^9.3に直せば OK。 - 落とし穴 3(IDF マクロの不一致):新版
esp_lvgl_portはSOC_LCDCAM_RGB_LCD_SUPPORTEDマクロをチェックしますが、このマクロは IDF 5.3 で改名されました。5.2.7 では旧名のままで、実行時に “This target does not support RGB” が出ます。解法は、トップレベル CMakeLists のproject()の前にadd_compile_definitions(SOC_LCDCAM_RGB_LCD_SUPPORTED=1)を 1 行追加することです。
5.3 「カクつき」と「画面ティア」は計算が遅いわけではない
スピードメーターを動かすと 2 つの新たな問題が——針の動きが滑らかでない、ティアする(画面中央にズレた横線が入る)。この 2 つは**「計算の速さ」とは無関係**です。
まずカクつき。 このスクリーンの物理リフレッシュレートを計算しました:PCLK 16MHz ÷ 1 フレームあたりの総ピクセル数 ≒ 20Hz。つまりこのスクリーンは 1 秒間に最大 20 回しか画面を再描画できず、ソフトウェアがいくら速くてもダメで、ハード天井です。だから「滑らかさ」はフレームレートの問題ではなくアニメーションカーブの問題です。針が等速で端まで行って瞬時に反転すると、特に硬い印象になります。ease-in-out(両端で減速、中央で加速)に替えると、転換が自然になります。
/* 270° スピードメーター:ROUND_INNER モード、135° から回転開始、底部に 90° のくぼみを残す。*/
lv_obj_t *scale = lv_scale_create(scr);
lv_obj_set_size(scale, 460, 460);
lv_scale_set_mode(scale, LV_SCALE_MODE_ROUND_INNER);
lv_scale_set_range(scale, 0, 120);
lv_scale_set_angle_range(scale, 270);
lv_scale_set_rotation(scale, 135);          /* 起始角度、くぼみの向きを決定 */
lv_scale_set_total_tick_count(scale, 25);   /* 5 km/h ごとに 1 目盛 */
lv_scale_set_major_tick_every(scale, 4);    /* 4 目盛ごとに主目盛 -> 0,20,...,120 */

/* アニメーションが每フレーム呼ばれる:針を v に向ける。数値読取は整数変化時のみ更新。*/
static void gauge_set_value(void *var, int32_t v) {
    gauge_ctx_t *g = (gauge_ctx_t *)var;
    lv_scale_set_line_needle_value(g->scale, g->needle, 150, v);  /* 針、長さ 150px */
    int vi = (int)v;
    if (vi != g->last_int) {                 /* 整数が変わらなければ label を更新せず、再描画を省く */
        g->last_int = vi;
        lv_snprintf(s_value_buf, sizeof(s_value_buf), "%03d", vi);
        lv_label_set_text(g->value_label, s_value_buf);
    }
}

/* 0 → 120 → 0、無限ループ。滑らかさの肝は最後の 1 行。*/
lv_anim_t a;
lv_anim_init(&a);
lv_anim_set_var(&a, &s_ctx);
lv_anim_set_exec_cb(&a, gauge_set_value);
lv_anim_set_values(&a, 0, 120);
lv_anim_set_duration(&a, 2500);                       /* 片道 2.5s */
lv_anim_set_playback_duration(&a, 2500);              /* 復路:0→120→0 */
lv_anim_set_path_cb(&a, lv_anim_path_ease_in_out);    /* ← 両端で減速、転換が硬くならない */
lv_anim_set_repeat_count(&a, LV_ANIM_REPEAT_INFINITE);
lv_anim_start(&a);
鍵は lv_anim_set_path_cb(&a, lv_anim_path_ease_in_out) の 1 行です。playback_duration はアニメーションが 120 に達すると自動的に 0 へ折り返しますが、折り返し瞬間、速度は本来ハードに反転します;ease-in-out は一旦 0 まで減速してから反転加速するので、肉眼ではほとんど方向転換が見えません。
次にティア。 原因は画面バッファを 1 つしか用意しておらず、DMA が外へ搬出し続ける中、LVGL が同時に新しい画面を書き込み、同期しないため「半新半旧」のフレームが搬出されることです。解法はダブルバッファ+垂直同期切替——2 つの画面を用意し、DMA は常に完全な方だけを搬出します。注意:このスクリーンでは bounce buffer と呼ばれる小さなバッファを必ず保持する必要があります(16MHz で供給不足による白画面を防ぐため)。つまり「ダブルバッファ+ bounce の併用」で、公式サンプルのように bounce を無効化してはいけません。
このスクリーンでは、「滑らかさ」はイージングカーブ、「ティア防止」はダブルバッファ で、どちらも計算の速さとは無関係です。
六、第 3 歩:車両テレメトリダッシュボードに仕上げる
📦 本章の完全なコード:03 VehicleTelemetry —— デザイン性のある 5 枚カードの車両テレメトリパネルに作り変えます。
最後にスピードメーターを、それらしい車両テレメトリパネルへ作り変えました——回転数、スロットル、水温、車速、電圧の 5 つのデータ。各カードには大きな数値、プログレスバー、min/max 目盛があり、数値が過負荷になると赤く変わります。データはランダムにシミュレートしていますが、動きは自然に見えるようにしています。
6.1 カードを組み立てる
各カードはデフォルトスタイルを削除した lv_obj コンテナで、中にラベル、単位、大きな数値、プログレスバー、min/max 目盛を詰め込みます。座標はすべて直接固定値で書き、1px のボーダー+単色でレイヤーを分けます(シャドウは使わない)。核心は次の通り(完全版は lvgl_dashboard.c の make_card 参照):
static void make_card(lv_obj_t *parent, int i) {
    const metric_cfg_t *c = &CFG[i];      /* ジオメトリ/範囲/危険閾値/色はすべて設定テーブルに */
    metric_t *m = &s_m[i];
    m->accent = lv_color_hex(c->accent_hex);

    lv_obj_t *card = lv_obj_create(parent);
    lv_obj_remove_style_all(card);                       /* デフォルトスタイルをクリア、すべて自前で設定 */
    lv_obj_set_pos(card, c->x, c->y);                    /* 座標は固定、flex 自動レイアウトは使わない */
    lv_obj_set_size(card, c->w, c->h);
    lv_obj_set_style_bg_color(card, COL_CARD, 0);
    lv_obj_set_style_radius(card, 18, 0);
    lv_obj_set_style_border_color(card, COL_BORDER, 0);  /* 1px ボーダーでレイヤー分割、シャドウなし */
    lv_obj_set_style_border_width(card, 1, 0);

    lv_obj_t *lab = lv_label_create(card);
    lv_label_set_text(lab, c->label);
    lv_obj_align(lab, LV_ALIGN_TOP_LEFT, 0, 0);          /* ラベルは左上;単位も同様に右上へ */

    lv_obj_t *val = lv_label_create(card);
    lv_obj_set_style_text_font(val, &lv_font_montserrat_48, 0);  /* 大きな数値 */
    lv_obj_align(val, LV_ALIGN_TOP_LEFT, 0, c->value_y);
    m->value = val;

    /* プログレスバー:trough と indicator の 2 部分をそれぞれ色設定、危険時は indicator を赤に。*/
    lv_obj_t *bar = lv_bar_create(card);
    lv_obj_remove_style_all(bar);
    lv_bar_set_range(bar, c->min, c->max);
    lv_obj_set_size(bar, c->w - 2 * c->pad, c->big ? 14 : 10);
    lv_obj_align(bar, LV_ALIGN_BOTTOM_LEFT, 0, -24);
    lv_obj_set_style_bg_color(bar, COL_BAR_BG, 0);                /* trough */
    lv_obj_set_style_bg_color(bar, m->accent, LV_PART_INDICATOR); /* indicator */
    m->bar = bar;
}
6.2 数値を「生きている」感じにする:等速ではなくイージングで近づく
最も直感的なやり方は「ランダムに新しい値を出し、表示を等速で追わせる」です。しかし等速追いでは目標到達瞬間に速度がゼロになり、機械的に見えます。私が使ったのはイージング接近です——各データは現在の表示値 current と目標 target を保持し、毎リフレッシュで差の 1/6 を追いかけます(指数減衰、近づくほど遅くなる)。約 1.2 秒ごとに現在値の周辺をランダムウォークして新目標を作ります。フルスケールで乱跳しないので、実車のデータらしく見えます:
/* 30 回ごと(~1.2s)に目標を切替:現在値の周辺をウォーク、振れ幅 = レンジの 1/3。*/
if (tick % 30 == 0) {
    int span = (m->max - m->min) / 3;
    m->target = clampi(m->current + rnd_range(-span, span), m->min, m->max);
}
/* イージング接近:差の 1/6 を追いかける;差が小さすぎたら直接吸着させ、永遠に少し残らないように。*/
int diff = m->target - m->current;
if (diff > -6 && diff < 6) m->current = m->target;
else                       m->current += diff / 6;   /* ← この行が指数減衰 */

/* プログレスバーは每フレーム更新(「生きている」視覚効果)。危険時は indicator を赤に。*/
bool danger = in_danger(m);   /* RPM≥6800 / 水温≥105 / 電圧≤10.8 または ≥14.6 */
lv_bar_set_value(m->bar, m->current, LV_ANIM_OFF);
lv_obj_set_style_bg_color(m->bar, danger ? COL_DANGER : m->accent, LV_PART_INDICATOR);
針の ease-in-out と同じ道理——どちらも転換点で減速させます。danger 判定により、プログレスバーが過負荷時に赤く変わります。これがパネル上の「過負荷で赤変」エフェクトの正体です。
6.3 ついでの小さな最適化:変わらなければ再描画しない
40 ミリ秒ごとにリフレッシュしますが、連続 2 回とも同じ整数になることがよくあります(特に目標に近づいてほぼ停止した時)。毎回 lv_label_set_text を呼ぶと、文字列コピーと再描画マーク付けが走り、すべて無駄骨です。だから 1 行追加します——表示テキストが本当に変わった時のみ更新:
/* 数値読取:フォーマットした文字列が本当に変わった時のみ set_text。*/
char buf[12];
fmt_scaled(m->current, m->scale, buf, sizeof(buf));
if (strcmp(buf, m->last_text) != 0) {
    strcpy(m->last_text, buf);             /* 記録して次回の比較に使う */
    lv_label_set_text(m->value, buf);      /* strdup + 再描画マーク、真に変化した時のみ発生 */
}
lv_obj_set_style_text_color(m->value, danger ? COL_DANGER : COL_VALUE, 0);
6.4 組込み UI の設計の割り切り
固定解像度の小スクリーンでは、座標を直接固定で書く 方が flex 自動レイアウトより手間が少なく予測しやすいです;カードにはシャドウを付けない(LVGL のシャドウは 20Hz リフレッシュではやや重い)、ボーダーと単色でレイヤー分割すれば十分;電圧の小数第 1 位は「142 を 14.2 とする」整数スケールで表し、浮動小数点演算の山を省きます。整数スケールのやり方は、各指標のジオメトリ/範囲/危険閾値/色/scale をすべて 1 枚の設定テーブルに詰め込むことです:
/* 設定テーブル、1 行 1 指標。座標/範囲/危険閾値/色/scale はすべて表中に、一括調整しやすい。*/
static const metric_cfg_t CFG[] = {
    /* label      unit    x   y    w   h  pad v_y  min  max  dHi  dLo init accent   sc big */
    { "ENGINE",  "RPM",  24, 84, 478,242, 28, 78,    0,8000,6800,  0, 850,0xFF5A3C, 1, 1 },
    { "BATTERY", "V",   688,346, 312,230, 24, 64,  100, 150, 146,108, 124,0xB08CFF,10, 0 },
    /*                                                                  ↑ scale=10:124 は 12.4V を意味 */
    /* ...残り 3 行も同様 */
};

/* 表示時に割り算で戻す:124 → "12.4"。全程整数、浮動小数点演算なし。*/
static void fmt_scaled(int32_t v, int32_t scale, char *buf, size_t n) {
    if (scale == 10) lv_snprintf(buf, n, "%d.%d", (int)(v / 10), (int)(v % 10));
    else             lv_snprintf(buf, n, "%d", (int)v);
}
scale=10 は x10 で格納、scale=1 は原値を格納し、イージング、危険判定、プログレスバーはすべてこの整数ベースで動きます。最後に文字列へフォーマットする瞬間にだけ小数ありの姿へ「翻訳」されます。
七、よくある問題のトラブルシュート(焦らず、原因はこの辺りに集中しています)
焦らないでください。問題の 90% はこの数カ所にあります。異常現象に直面したらまずシリアルログを見て、まず物理パラメータを計算してください。安易にコードを直さないこと。
このスクリーンについて
- 公式サンプル/ドキュメントはデフォルトで 800×480、5B にそのまま流用すると黒背景+右側の白い帯になります。5B は 1024×600、ST7262、純 RGB 直駆動で、SPI 初期化不要。
- バックライトは CH422G の EXIO2 経由。通常 GPIO でも PWM でもありません(ON/OFF のみ、輝度調整不可)。
- タッチチップ GT911(I²C アドレス 0x5D)は RTC、CH422G と同じ I²C を共有、アドレス設計に注意。本シリーズのサンプルはまだタッチを繋いでいません、今後の TODO。
ビルド環境(Windows)
- Git Bash で
idf.pyを走らせないこと、MSYSTEMを検出すると拒否します。PowerShell + EIM profile を使い、呼出前にunset MSYSTEM(または$env:MSYSTEM=$null)。 - シリアルポート占有で “port is busy” が出る場合、前回の monitor がきれいに終了していないことが多いです。残留がないか確認してから flash してください。
sdkconfig.defaultsを変えても反映されない? IDF は既存のsdkconfigに defaults を自動では再マージしません。sdkconfig を削除して defaults から再生成させてください。
スクリーン点灯
- PCLK はボード定義の 21MHz を写さず、PSRAM framebuffer 使用時は 16MHz から始める、それでも白くなるなら 12MHz まで下げて試す。
- PSRAM を間違えないように:N16R8 は octal(
SPIRAM_MODE_OCT)、quad ではない。 - パネル生成後に忘れずに
esp_lcd_panel_init()を 1 行追加。 - GPIO0 は strapping ピン(起動瞬間は High である必要あり)なので注意。起動後に RGB データピンとして使うのは問題ありませんが、起動を Low に引っ張るような回路を接続しないでください。
- 色ズレはまず 2 種類を切り分けましょう——白がシアンに = ピン順序;白がピンクに = RGB565 の Green チャンネル入力値(Green は 6 bit の 0–63、純白は
31,63,31と書く)。
LVGL を動かす
- ほぼ必ず
LV_USE_CLIB_MALLOC+SPIRAM_USE_MALLOCを有効化する必要があります。さもないと LVGL の 64KB 内蔵メモリプールに全面描画が収まらず、症状は白画面+ウォッチドッグリブート。 - コンポーネントバージョンは同じ世代で:
esp_lvgl_port2.8 には LVGL^9.3を組み合わせる。 - IDF 5.2 で新版コンポーネントを使う場合、トップレベル CMakeLists に
SOC_LCDCAM_RGB_LCD_SUPPORTED=1を追加。 - LVGL / esp_lvgl_port はバージョン間で API 名が変わることがあります。記憶で書かず、実際のヘッダを読みましょう。
滑らかさとティア
- まずパネルの物理リフレッシュレートを計算(このスクリーンは約 20Hz)。これを下回る最適化の大半はアニメーション設計の問題。
- カクつきにはまず
ease-in-outを試す、フレームレートを盛る前に。 - ティア = シングルバッファ+同期なし。解法はダブル framebuffer +
avoid_tearing、かつ bounce buffer を保持。
八、FAQ
Q:Waveshare ESP32-S3-Touch-LCD-5B の解像度は本当はいくつ? 800×480? 1024×600? A:5B は 1024×600 です。Waveshare 公式ドキュメントは 5 インチシリーズ全体を「800×480 または 1024×600」と大雑把に書き、5B 単独の記載がありません。検証方法:800×480 の信号で焼き込むと、スクリーンは黒背景+右側の白い帯になります。パネルが信号より広いことを示し、1024×600 だと分かります。公式サンプルの 800×480 をそのまま流用しないでください。
Q:スクリーンが一面に白くなるのはどうして?
A:まずシリアルログで 2 種類の白画面を切り分けます。① watchdog エラーがない → 大半は RGB 信号の供給不足、PCLK が 21MHz と高すぎるので 16MHz まで下げる。② シリアルに task_wdt: taskLVGL がある → LVGL メモリプール不足によるフリーズ、LV_USE_CLIB_MALLOC + SPIRAM_USE_MALLOC を有効化。
Q:バックライトの輝度は調整できますか? なぜ PWM ピンが見つからないのですか? A:できません。バックライトは CH422G IO エクスパンダの EXIO2 に接続され、ON/OFF の 2 状態のみで PWM ではありません。輝度を調整するには基板をハード改修(可変昇降圧を追加)する必要があり、ソフトウェアのレベルでは不可能です。
Q:このスクリーンのリフレッシュレートは? なぜ針がカクカクするのですか?
A:約 20Hz(PCLK 16MHz ÷ 1 フレームあたりの総ピクセル数)。これは物理天井で、ソフトウェアがいくら速くても突破できません。カクつきの大半はフレームレートではなくアニメーションカーブが硬すぎるのが原因——針アニメーションをリニアから ease-in-out に替えると、転換点で自然に減速し、すぐに滑らかになります。
Q:Arduino IDE で点灯できますか? なぜ ESP-IDF を使うのですか? A:理論上は可能(Arduino-ESP32 の下部層も ESP-IDF)ですが、RGB 直駆動 + PSRAM framebuffer + LVGL の組み合わせは Arduino では sdkconfig 調整が厄介で、PCLK、PSRAM モード、メモリプールといったスイッチは ESP-IDF の方が圧倒的に制御しやすいです。本チュートリアルは ESP-IDF ベースです。
Q:LVGL を焼き込むと白画面+ウォッチドッグリブートする、どうすれば?
A:八割は LVGL 内蔵の 64KB メモリプールに全面描画が収まらないのが原因です。sdkconfig で 2 つを有効化:CONFIG_LV_USE_CLIB_MALLOC=y(LVGL をシステム malloc に切替)と CONFIG_SPIRAM_USE_MALLOC=y(malloc が PSRAM から大きなブロックを取得できるように)。ESP32-S3 + PSRAM + 大スクリーンの組み合わせではほぼ必須です。
Q:PSRAM は quad と octal のどちら? 間違えるとどうなる?
A:N16R8 は octal(SPIRAM_MODE_OCT)です。quad に設定すると帯域不足になり、症状は PCLK が少し上がると乱れ/白画面、または動作が不安定になります。
Q:IDF 5.2.7 で “This target does not support RGB” が出る、どうすれば?
A:新版 esp_lvgl_port は SOC_LCDCAM_RGB_LCD_SUPPORTED マクロをチェックしますが、これは IDF 5.3 で改名され、5.2.7 では旧名のままです。トップレベル CMakeLists の project() の前に add_compile_definitions(SOC_LCDCAM_RGB_LCD_SUPPORTED=1) を 1 行追加してください。
九、応用の広げ方
点灯は出発点で、この基板ではまだいろいろ遊べます:
- タッチを繋ぐ:GT911 はすでに I²C 上に(GPIO8/9)におり、ドライバを追加するだけでボタンインタラクションが作れます。
- SD カードからリソースを読む:オンボード SD カードスロット(SPI)で、画像やフォントをロードし、Flash にリソースを詰め込む必要がなくなります。
- CAN バスに接続:オンボード TJA1051 と ESP-IDF の TWAI ドライバを組み合わせ、本当の OBD 車況モニタを作れば、ダッシュボードの数値はシミュレート値ではなくなります。
- RS485 を使う:SP3485 トランシーバで工業センサー/Modbus デバイスに接続。
- RTC で電源喪失時も時刻保持:PCF85063 も同じ I²C 上にあり、実タイムスタンプ付きのデータロガーが作れます。
十、参考資料
公式データシート/製品ページ
- ESP32-S3 Datasheet(Espressif 公式)
- ESP32-S3-WROOM-1 モジュール Datasheet
- ESP32-S3 製品ページ
- Waveshare ESP32-S3-Touch-LCD-5B Wiki
オープンソースライブラリ/フレームワーク
- ESP-IDF 公式ドキュメント(RGB LCD Panel、PSRAM 設定、I²C Master ドライバ)
- espressif/esp_lvgl_port(GitHub)
- LVGL 公式ドキュメント(scale ウィジェット、anim アニメーション、bar プログレスバー)
本プロジェクトのコード
- 完全なコード、各落とし穴の再現過程、最終設定は GitHub に置いており、各サンプルディレクトリに docs が同梱されています:
最後に
振り返ると、道のりは実質 3 層でした——スクリーン点灯 → LVGL 接続 → インターフェース完成。各層に固有の落とし穴がありますが、落とし穴同士は似通っていることが多く(白画面 2 種類、色ズレ 2 種類)、最も無駄骨を生むのは落とし穴を見誤ることです。
後進に一言残すとしたら、おそらくこれです——私がこの 3 つのサンプルで何度も転んで初めて学んだことです:
異常現象に直面したら、まずシリアルログを見て、まず物理パラメータを計算してください。安易にコードを直さないこと。 公式サンプルの解像度の落とし穴、PCLK の白画面、LVGL メモリの白画面は、どれも「スクリーンが壊れた」ように見えますが、実態はそれぞれドキュメントの誤り、ハードウェア帯域、ソフトウェアのフリーズです。方向を間違えると一晩徹夜が無駄になります。