ESP32 で MAX7219 を駆動して電子砂時計を作る|SPI 配線 + 45° 回転物理エンジンのソースコード
ESP32 1 枚と MAX7219 8×8 ドットマトリクス 2 枚で、ネットで話題の電子砂時計を一緒に作ります。45° 回転物理エンジンの仕組み、SPI デイジーチェーンの配線、完全な Arduino C++ ソースコードとトラブル対処ガントを丁寧に解説。書き込みの基本を知っているメイカー向けです。
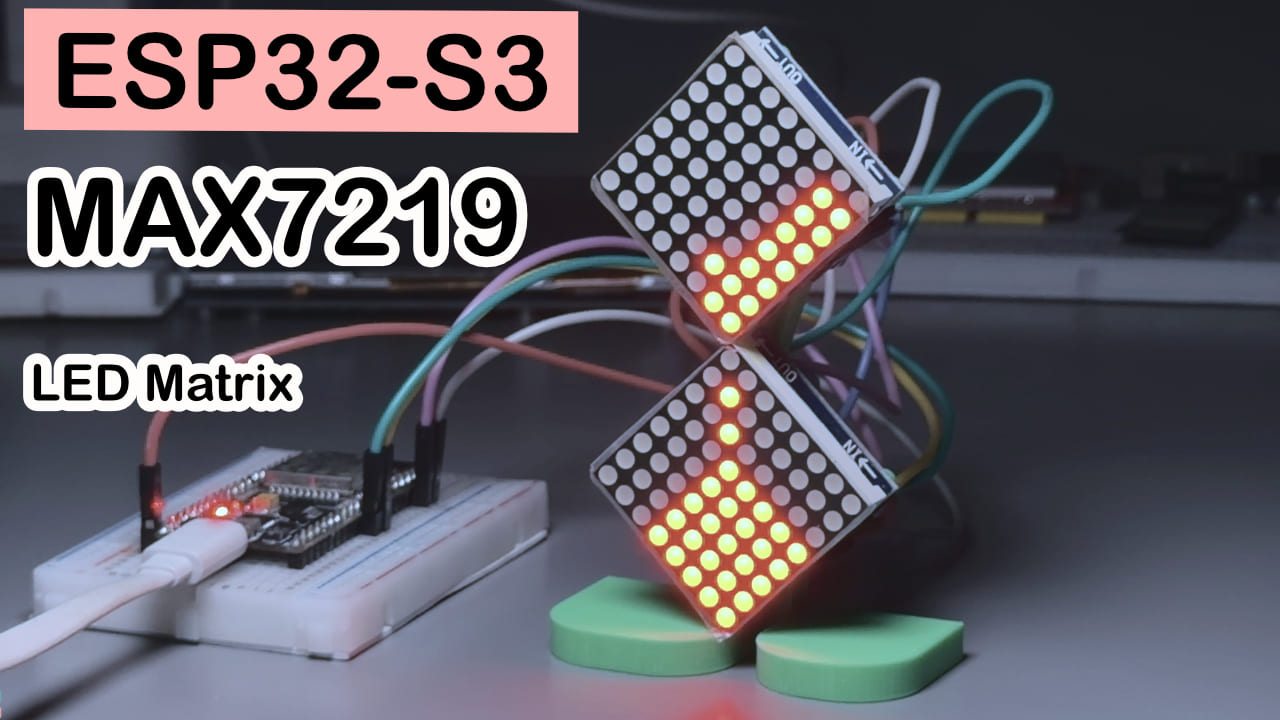
TL;DR(クイックスタート):
- 配線:ESP32
GPIO23→DIN、GPIO18→CLK、GPIO5→CS、2 枚の MAX7219 はDOUT→DINでデイジーチェーン接続- 電源:
5V→VCC、GND→GND(逆接しないこと。焼損しても責任持てません)- ライブラリ:Arduino ライブラリマネージャで
MD_MAX72xxを検索してインストール。SPI.hは標準搭載なので別途不要- 書き込み後は自動的に「砂が落ちる」が始まります。ボタンやセンサ類は一切不要ですぐ動く
難易度:⭐⭐⭐☆☆(Arduino IDE でスケッチを書き込み済みなら問題なく進められます) 所要時間:40 分(配線 15 分 + 書き込みとデバッグ 25 分) テスト環境:Arduino IDE 2.3.8 + ESP32 Arduino Core 3.3.10 + MD_MAX72xx v3.5.1
はじめに
ネットで、砂粒がマス目ごとにポロポロと落ち、傾けると自然に小さな斜面を描いて積み上がる電子砂時計を見かけて、作ってみたくなりませんでした? 私も最初は「これはジャイロを繋いで、物理の計算式をたくさん書かないと無理だろう」と思いましたが、実際に手を動かしてみると、本当の難しさはハードウェアではなく、真っ正直な点字マトリクス 2 枚を、コードの中で「自分たちが 45° 回転した」と見せかけて、砂時計の形に仕立てるところにありました。本記事では私がハマった落とし穴と、最終的に腹落ちした物理ロジックを整理しました。手順通りに進めれば、ESP32 1 枚と MAX7219 で「砂が落ちる」置き物が机の上に置けます。
実験の様子
電源を入れると、点字マトリクスは自動的にあるループに入ります。まずは正立で安定して砂が落ち、次に左や右に傾倒する動作をシミュレートし、砂粒はそれに応じて自然な角度で積み上がり、最後に全体が 1 回「反転」して、砂時計が逆さまになって再び砂が落ち始めます。一連の動作にボタン操作は不要で、本記事の実験ではジャイロを使用しておらず、反転は角度データとして固定値に書き込んでいます。コード内には「擬似ジャイロ」状態機が内蔵されており、姿勢を自動的に切り替えています。
部品の説明
開発ボード(ESP32)は皆さんご存知だと思いますので、細かい説明は省き、MAX7219 にフォーカスします。
MAX7219 — LED マトリクスの「通訳」
MAX7219 は LED ドライバチップで、ごく少ないピン数で 8×8=64 個の LED から成るマトリクス全体を制御します。本プロジェクトにおける役割は、ESP32 の数少ない GPIO を、自由に絵が描ける 1 枚のキャンバスに「通訳」することです。これがなければ、64 本の線を引いて 1 つ 1 つ点灯するしかなく、想像しただけで手が震えます。
これは「通訳」と考えると分かりやすいです。ESP32 側はごくシンプルな SPI 命令(何行目の、どの点を点灯させるか)を送るだけで、MAX7219 がスキャン方式で順番に対応する LED に電流を振り分けてくれます。速度は十分速く、人間の目にはチラつきは一切感じられません。
| パラメータ | 数値 |
|---|---|
| 駆動方式 | SPI(DIN/CLK/CS の 3 線) |
| 1 枚あたりの制御 LED 数 | 64 個(8×8) |
| 動作電圧 | 4.0V ~ 5.5V |
| カスケード方式 | DOUT を次の DIN に接続、複数枚のデイジーチェーン可 |
| 輝度調整 | 16 段階(本記事のコードでは 5 段目を使用) |
これを選ぶ理由は、安価で手に入りやすく、ライブラリが成熟しているからです。2 枚組み合わせれば「物理的に 45° 回転」させて砂時計の菱形の輪郭を作ることもでき、コストパフォーマンスは他に負けません。
ピンの説明
MAX7219 モジュールでよく見るピン配置は以下の通りです(シルク印刷の順序はメーカーにより異なる場合があるので、モジュール裏面の表記を優先してください):
| ピン | 役割 |
|---|---|
| VCC / GND | 電源のプラス / マイナス |
| DIN | データ入力(上段の DOUT またはメインコントローラに接続) |
| DOUT | データ出力(下段の DIN に接続、カスケード用) |
| CS | チップセレクト信号 |
| CLK | クロック信号 |
BOM リスト
| 部品 | 数量 | 備考 |
|---|---|---|
| ESP32 開発ボード | 1 | 任意の型号で OK。利用可能な GPIO があれば十分 |
| MAX7219 8×8 ドットマトリクスモジュール | 2 | 同じロット・同じ型号が推奨。色 / 輝度が揃いやすい |
| ジャンパワイヤ | 適量 | オス‑メス両端タイプ推奨。モジュール間の配線が綺麗にまとまる |
配線方法
文字テーブルだけだと行がズレ込みやすいので、上の図を先にざっと見て構成を掴んでから、下表を 1 本ずつ確認するのがおすすめです。
| ESP32 | モジュール1(MAX7219 #1) | モジュール2(MAX7219 #2) |
|---|---|---|
| 5V | VCC (IN) → VCC (OUT) | ← VCC (IN) |
| GND | GND (IN) → GND (OUT) | ← GND (IN) |
| GPIO23 | DIN → DOUT | → DIN |
| GPIO5 | CS (IN) → CS (OUT) | → CS (IN) |
| GPIO18 | CLK (IN) → CLK (OUT) | → CLK (IN) |
配線後は 1 本ずつ確認すると、トラブル解決時間の 80% を削減できます。 特に VCC/GND の逆接と、モジュールの IN/OUT 方向の取り違えはやり直しがちなポイントです。
インストールが必要なライブラリ
Arduino IDE → ライブラリマネージャを開き、以下を検索してインストールします:
MD_MAX72xx(作者 MajicDesigns、最新安定版 v3.5.1)— MAX7219 マトリクスを駆動するコアライブラリSPI.h— Arduino IDE 標準搭載、別途インストール不要
小さな注意点:MD_MAX72xx ライブラリには公式の Hourglass(砂時計)サンプルが同梱されています。本記事のコードが期待通りに動かないときは、HARDWARE_TYPE の型号選びを間違えていないか、公式サンプルと見比べてみてください。
完全なコード + 解説
/*
  ================================================================
   ESP32 デュアル 8x8 MAX7219 電子砂時計 (45° 回転 拼接版)
  ================================================================

  ハードウェアレイアウトの説明:
  ------------------------------------------------------------
  汎用 8x8 MAX7219 マトリクス 2 枚を、デイジーチェーンで DIN→DOUT
  の順に接続します:
     [ESP32] --DIN--> [モジュール1 (上ファネル)] --DOUT--> [モジュール2 (下ファネル)]

  MD_MAX72XX のネイティブなアドレス方式は「行 0~7、列 0~(8*デバイス数-1)」
  なので、2 デバイスでは 8 行 x 16 列のアドレス空間が自然に得られます:
     モジュール1 は 列 0~7 を占める(45° 回転後は「上ファネル」、先端は 行7, 列7)
     モジュール2 は 列 8~15 を占める(45° 回転後は「下ファネル」、先端は 行0, 列8)

  2 つのモジュールはそれぞれ物理的に 45° 回転して上下に拼接され、
  (行7, 列7) と (行0, 列8) の 1 対のセルだけが物理的に隣接しています。
  これが砂時計の「首」であり、砂粒がモジュールをまたいで通行できる唯一の
  通路です。それ以外は、列7 と列8 の間には一切の物理的隣接関係がありません
  (2 つの菱形は 1 つの頂点だけで接しているため)。コード上で、それ以外の
  列をまたぐ「テレポート」は明示的に遮断する必要があります。

  重力方向の物理的直感:
  ------------------------------------------------------------
  モジュール全体が物理的に 45° 回転しているため、モジュール自身の行方向・
  列方向はもはや鉛直方向ではなく、それぞれ「実世界」の左下 45° と右下 45°
  を指します。したがって:
     - 2 つの方向成分を同時に +1(行+1 かつ 列+1)— 実世界の「真下」に対応
     - 行だけ +1(列は不変)— 実世界の「左下」に対応(砂山が自然に広がる角度)
     - 列だけ +1(行は不変)— 実世界の「右下」に対応(砂山が自然に広がる角度)
  これが本コードの「重力ベクトル」「側滑成分」の由来です。砂時計を反転
  させる(gravityDir を +1 から -1 に変える)と、両成分が同時に符号を変え、
  物理的な意味付けは自己無撞着に保たれます。

  ゴースト防止 / 1 フレームでの超過速度落下防止:
  ------------------------------------------------------------
  各フレームは「重力下流 -> 重力上流」の順でセルを逆順スキャンします
  (gravityDir=+1 のときは 行7, 列15 から 行0, 列0 へ。反転後は逆順)。
  これにより:
     1) 1 粒の砂は 1 フレームにつき最大 1 マスしか移動せず、連続判定に
        よる「テレポート」は起きない。
     2) 対象セルが占有されているかどうかは常に「そのフレームで確定済みの
        最終状態」で判定されるため、同一フレーム内で 2 粒が同じ対象を
        取り合って起きるゴースト / 粒消失は発生しない。

  ピン(動作確認済みの配線に合わせて保持):
     DATA_PIN 23 (MOSI)   CLK_PIN 18 (SCK)   CS_PIN 5 (CS)

  ジャイロ:
  ------------------------------------------------------------
  まだ実際のジャイロは接続していません。本コードには「擬似ジャイロ」
  状態機 (fakeGyroX / fakeGyroZ) を内蔵し、時間でループして以下を生成します:
     正立で安定して砂が落ちる -> 片側に傾倒 -> 水平に戻す -> 完全に反転 -> (逆向きで再び)
  将来、MPU6050 などの実センサを接続するときは readRealGyro() を繋ぎ、
  fakeGyroX/fakeGyroZ を実角度に差し替えるだけで、物理エンジンは変更不要です。
  ================================================================
*/

#include <MD_MAX72xx.h>
#include <SPI.h>

// ---------------- ハードウェア設定 ----------------
#define HARDWARE_TYPE MD_MAX72XX::FC16_HW
#define MAX_DEVICES   2          // 8x8 モジュールは 2 つだけ

#define DATA_PIN  23  // VSPI MOSI
#define CLK_PIN   18  // VSPI SCK
#define CS_PIN    5   // VSPI CS0

MD_MAX72XX mx = MD_MAX72XX(HARDWARE_TYPE, DATA_PIN, CLK_PIN, CS_PIN, MAX_DEVICES);

// ---------------- 表示方向の補正 ----------------
// 実際に点灯させて「上下が逆」や「左右のモジュールが逆」に見える場合、
// 物理アルゴリズムをいじらず、この 2 つのマクロを変更するだけで対応できます。
#define FLIP_ROW           true   // 行方向を反転させるか (7-row)
#define SWAP_MODULE_ORDER  false  // モジュール2 がモジュール1 より先にデイジーチェーンに繋がる場合は true に

// ---------------- ロジックグリッド ----------------
#define ROWS 8
#define COLS 16
// 首部:モジュール1 の出口 (7,7) <-> モジュール2 の入口 (0,8)
#define NECK_A_R 7
#define NECK_A_C 7
#define NECK_B_R 0
#define NECK_B_C 8

bool sand[ROWS][COLS];

// ---------------- 物理エンジン パラメータ ----------------
#define SAND_TOTAL        42     // 砂粒の総数。見栄えで自由に調整可 (推奨 30~50)
#define TICK_MS           130    // 物理演算のステップ(ミリ秒)。小さいほど流速が速い。
                                  // ~130ms まで大きくすると、砂粒が 1 マスずつ落ちる
                                  // 様子が肉眼でよく見え、首部から落ちる砂粒同士が
                                  // 自然に 1 マスの隙間を保ちます(同時に 2~3 個の点が
                                  // 間隔を空けて落ちるのも見えます)。まだ速い場合は
                                  // さらに大きくしてください(推奨範囲 100~180)。
const float LATERAL_FRICTION = 0.85f;  // 側滑の「摩擦」:毎フレーム側滑するとは限らず、自然な小休止感を生む

int   gravityDir  = 1;     // +1 = 正立 (モジュール1 -> モジュール2)   -1 = 倒置 (モジュール2 -> モジュール1)
float targetBias  = 0.0f;  // 目標傾斜バイアス [-1,1]
float currentBias = 0.0f;  // 平滑化された現在の傾斜バイアス(targetBias にゆっくり近づき、急変を防ぐ)

unsigned long lastTickMs = 0;

// ================================================================
//                        砂粒 物理エンジン
// ================================================================

inline int moduleOf(int c) { return (c < 8) ? 1 : 2; }

// 正当な首部越えか(モジュールをまたいで唯一許される 1 対のセル、双方向)
inline bool isNeckPair(int r, int c, int nr, int nc) {
  if (r == NECK_A_R && c == NECK_A_C && nr == NECK_B_R && nc == NECK_B_C) return true;
  if (r == NECK_B_R && c == NECK_B_C && nr == NECK_A_R && nc == NECK_A_C) return true;
  return false;
}

inline bool canMove(int r, int c, int nr, int nc) {
  if (nr < 0 || nr > 7 || nc < 0 || nc > 15) return false;   // 範囲外
  if (sand[nr][nc]) return false;                             // 対象は占有済み
  if (moduleOf(c) != moduleOf(nc)) {                          // モジュールをまたぐ?
    if (!isNeckPair(r, c, nr, nc)) return false;              // 首部のみ許可
  }
  return true;
}

inline bool tryMove(int r, int c, int nr, int nc) {
  if (!canMove(r, c, nr, nc)) return false;
  sand[r][c]   = false;
  sand[nr][nc] = true;
  return true;
}

// 「真下」(重力 主方向)の対象セルを計算。
// 重要:首部の先端に立ったとき、(行+g, 列+g) はそのまま範囲外に出る
// (例: 7+1=8 は 0~7 を超える)。そのため、首部の反対側のセルに明示的に
// 再誘導しないと、砂粒は先端で行き詰まって通り抜けられなくなります。
inline void primaryTarget(int r, int c, int g, int &nr, int &nc) {
  if (g == 1  && r == NECK_A_R && c == NECK_A_C) { nr = NECK_B_R; nc = NECK_B_C; return; }
  if (g == -1 && r == NECK_B_R && c == NECK_B_C) { nr = NECK_A_R; nc = NECK_A_C; return; }
  nr = r + g;
  nc = c + g;
}

float random01() { return random(0, 10001) / 10000.0f; }

// 1 粒の砂の 1 ステップ判断:まず真下を優先。塞がれていれば傾斜バイアスに
// 従って左下 / 右下へ側滑する
void moveGrain(int r, int c) {
  int g = gravityDir;
  int pnr, pnc;
  primaryTarget(r, c, g, pnr, pnc);

  // 傾きが大きいほど「真下をスキップして、直接 側滑」しやすくなる。
  // 実世界の重力成分の偏りをシミュレート
  bool primaryFirst = random01() < (1.0f - fabsf(currentBias) * 0.6f);

  if (primaryFirst) {
    if (tryMove(r, c, pnr, pnc)) return;
  }

  // 側滑:成分A(行方向のみ)/ 成分B(列方向のみ)。バイアスで試す順序を決める
  if (random01() < LATERAL_FRICTION) {
    bool aFirst = random01() < (0.5f - currentBias * 0.5f);
    int arn = r + g, acn = c;      // 成分A:左下(回転方向次第で右下)
    int brn = r,     bcn = c + g;  // 成分B:もう一方

    if (aFirst) {
      if (tryMove(r, c, arn, acn)) return;
      if (tryMove(r, c, brn, bcn)) return;
    } else {
      if (tryMove(r, c, brn, bcn)) return;
      if (tryMove(r, c, arn, acn)) return;
    }
  }

  // フォールバック:バイアスのせいで真下を試さなかった場合、ここで改めて
  // 試す。真下が本当に空いている限り、最終的には必ず落ちる(バイアスロジック
  // で行き詰まらないため)
  if (!primaryFirst) {
    tryMove(r, c, pnr, pnc);
  }
}

// 1 フレームの完全演算:「重力 下流 -> 上流」の逆順スキャンで、ゴースト防止 /
// 超過速度落下防止
void updateSand() {
  int rStart, rEnd, rStep, cStart, cEnd, cStep;
  if (gravityDir == 1) {
    // 下流 = 行・列ともに大 -> (7,15) から (0,0) へスキャン
    rStart = 7; rEnd = -1; rStep = -1;
    cStart = 15; cEnd = -1; cStep = -1;
  } else {
    // 反転後 下流 = 行・列ともに小 -> (0,0) から (7,15) へスキャン
    rStart = 0; rEnd = 8; rStep = 1;
    cStart = 0; cEnd = 16; cStep = 1;
  }

  for (int r = rStart; r != rEnd; r += rStep) {
    for (int c = cStart; c != cEnd; c += cStep) {
      if (sand[r][c]) moveGrain(r, c);
    }
  }

  // バイアスをターゲット値に滑らかに近づけ、傾斜 / 水平に戻す遷移を
  // 自然なカーブにする
  currentBias += (targetBias - currentBias) * 0.05f;
}

void initHourglass() {
  memset(sand, 0, sizeof(sand));
  int placed = 0;
  // 起動直後の第 1 セグメントは dir=-1 の「上から下」への漏沙(モジュール2→モジュール1)なので、
  // 初期の砂粒はモジュール2(列 8~15)に置く。詰め方は元の「モジュール1 の詰め方」を
  // (r,c)->(7-r,15-c) で鏡像にしたもので、反転後の物理と完全に対称で、
  // 起動時点で「上に砂が満杯、下へ落ちる」状態になる。
  for (int r = ROWS - 1; r >= 0 && placed < SAND_TOTAL; r--) {
    for (int c = 15; c >= 8 && placed < SAND_TOTAL; c--) {   // モジュール2 のみ詰める
      sand[r][c] = true;
      placed++;
    }
  }
}

// ================================================================
//                    擬似ジャイロ 状態機(実センサ未使用時)
// ================================================================
struct GyroPhase {
  unsigned long durationMs;
  int8_t        dir;      // このフェーズの重力方向
  float         bias;     // このフェーズの目標傾斜バイアス
  const char*   name;
  float         gx, gz;   // 模擬的なジャイロ / 加速度計の読み値。シリアルデバッグ表示専用
};

GyroPhase phases[] = {
  // —— 第 1 セグメント:上から下 (dir=-1、モジュール2→モジュール1) ——
  { 16000, -1,  0.00f, "UPRIGHT_POUR(倒置) 正立で安定して砂が落ちる",  0.0f, -1.0f },
  {  4000, -1,  0.85f, "TILT_RIGHT     右に傾倒",          0.6f, -0.8f },
  {  2500, -1,  0.00f, "LEVEL          水平に戻す",              0.0f, -1.0f },
  {  4000, -1, -0.85f, "TILT_LEFT      左に傾倒",         -0.6f, -0.8f },
  {  2500, -1,  0.00f, "LEVEL          水平に戻す",              0.0f, -1.0f },
  {  1400,  1,  0.00f, "FLIP           完全に反転",      0.0f,  0.2f },
  // —— 第 2 セグメント:下から上 (dir=+1、モジュール1→モジュール2) ——
  { 16000,  1,  0.00f, "UPRIGHT_POUR   正立で安定して砂が落ちる",     0.0f,  1.0f },
  {  4000,  1,  0.85f, "TILT_RIGHT     右に傾倒",          0.6f,  0.8f },
  {  2500,  1,  0.00f, "LEVEL          水平に戻す",              0.0f,  1.0f },
  {  4000,  1, -0.85f, "TILT_LEFT      左に傾倒",         -0.6f,  0.8f },
  {  2500,  1,  0.00f, "LEVEL          水平に戻す",              0.0f,  1.0f },
  { 1400, -1,  0.00f, "FLIP           完全に反転",      0.0f, -0.2f },
};
const int NUM_PHASES = sizeof(phases) / sizeof(phases[0]);

int phaseIndex = 0;
unsigned long phaseStartMs = 0;

void updateFakeGyro() {
  unsigned long now = millis();
  if (now - phaseStartMs >= phases[phaseIndex].durationMs) {
    phaseIndex = (phaseIndex + 1) % NUM_PHASES;
    phaseStartMs = now;

    gravityDir = phases[phaseIndex].dir;
    targetBias = phases[phaseIndex].bias;

    Serial.print("[GYRO STATE] -> ");
    Serial.print(phases[phaseIndex].name);
    Serial.print("   gx=");
    Serial.print(phases[phaseIndex].gx, 2);
    Serial.print("g  gz=");
    Serial.println(phases[phaseIndex].gz, 2);
  }
}

// ================================================================
//                          マトリクスへ描画
// ================================================================
void render() {
  mx.control(MD_MAX72XX::UPDATE, MD_MAX72XX::OFF);   // 自動更新をオフ。1 フレーム描き終えてから一括更新し、チラつきを防止
  mx.clear();

  for (int r = 0; r < ROWS; r++) {
    for (int c = 0; c < COLS; c++) {
      if (!sand[r][c]) continue;

      int dispRow = FLIP_ROW ? (7 - r) : r;
      int dispCol = c;
      if (SWAP_MODULE_ORDER) {
        dispCol = (c < 8) ? (c + 8) : (c - 8);
      }
      mx.setPoint(dispRow, dispCol, true);
    }
  }

  mx.control(MD_MAX72XX::UPDATE, MD_MAX72XX::ON);
}

// ================================================================
//                             メイン
// ================================================================
void setup() {
  Serial.begin(115200);
  randomSeed(esp_random());

  mx.begin();
  mx.control(MD_MAX72XX::INTENSITY, 5);   // 輝度 0~15。自由に調整可
  mx.clear();

  initHourglass();

  phaseIndex = 0;
  phaseStartMs = millis();
  gravityDir = phases[0].dir;
  targetBias = phases[0].bias;
  currentBias = 0;

  lastTickMs = millis();

  Serial.println("=== ESP32 デュアル 8x8 MAX7219 電子砂時計 起動 ===");
  Serial.print("[GYRO STATE] -> ");
  Serial.println(phases[0].name);
}

void loop() {
  unsigned long now = millis();

  updateFakeGyro();     // 状態機 / 擬似ジャイロを駆動

  if (now - lastTickMs >= TICK_MS) {
    lastTickMs = now;
    updateSand();        // 1 フレームの物理演算
    render();             // マトリクスへ出力
  }
}
コードの解説
コードは長く見えますが、3 つのブロックに分けると見通しが立ちます。
ステップ 1:マトリクス 2 枚を砂時計の座標系に「溶接」する。 MD_MAX72XX は本来、2 つのモジュールを 8 行 × 16 列の大きなグリッドとして扱います。しかし物理的には 2 枚のモジュールはそれぞれ 45° 回転して拼合されており、(7,7) と (0,8) の 1 対のセルだけが本当に隣接しています。これが NECK_A / NECK_B で定義される「砂時計の首部」で、isNeckPair() はこの関門を守り、砂粒が別のルートからモジュールを「近道」してまたがないようにします。
ステップ 2:砂粒をきっちり 1 マスずつ落とす。 moveGrain() は毎回まず真下を試し、塞がれていれば現在の傾斜に応じて側滑します。updateSand() はグリッド全体を「下流を先に」の順で厳密にスキャンし、1 フレーム内で 2 粒が同じセルを取り合うのを防ぎます。この部分が本コードで最も読む価値のある箇所です。ごく素朴なルール(まず下、次に側滑、最後にフォールバック)だけで、「砂山が自然に角度を持って広がる」という一見複雑な物理を再現しています。
ステップ 3:擬似ジャイロ状態機でパラメータを「供給」する。 phases[] 配列は一連の姿勢(正立、傾倒、水平に戻す、反転)を時系列に並べており、updateFakeGyro() は単なるタイマーで、時間が来ると次のフェーズへ切り替えて gravityDir と targetBias を書き換えます。将来的に本物のジャイロを繋ぐときは、この 2 つの変数をセンサが算出したリアルタイム角度に差し替えるだけで、物理エンジンは一切変更不要です。
よくあるトラブルの切り分け
慌てないでください。問題の 90% は以下のいずれかに該当します。
マトリクスが全く点灯しない
まず VCC/GND の逆接や接触不良を確認し、次に DATA_PIN/CLK_PIN/CS_PIN が実際の配線と一致しているか(本記事のデフォルトは 23/18/5)を確認します。
图案が上下逆、または左右のモジュールが逆
配線し直す必要はありません。コード内の FLIP_ROW または SWAP_MODULE_ORDER マクロを変更して、再度書き込むだけです。
砂粒が「にじむ」、または動きが速すぎて見えない
TICK_MS をデフォルト 130 から 150~180 に上げると、流速が明確に遅くなり、粒の存在感が増します。
コンパイル時に MD_MAX72xx.h が見つからないとエラー
ライブラリのインストールに失敗しています。ライブラリマネージャで改めて MD_MAX72xx を検索してインストールしてください(大文字小文字と綴りに注意)。
砂粒が首部(行7列7 または 行0列8)で詰まって落ちない
大方 HARDWARE_TYPE の型号選びが間違っています。MAX7219 モジュールには FC16_HW、GENERIC_HW、PAROLA_HW など何種類かあり、配線が正しくても表示が乱れる場合は順番に切り替えて試すのが先決です。
電源投入後の画面の乱れや、時折リセットがかかる ジャンパワイヤの接触、特にブレッドボードや長いワイヤを使う場面を確認してください。デイジーチェーンの配線はできるだけ短く保つことをお勧めします。
FAQ
Q:ESP32 と MAX7219 を接続するとき、GPIO23/18/5 でなければなりませんか?
A:必須ではありません。本記事のコードはソフトウェア SPI(コンストラクタに DATA/CLK/CS の 3 ピンを直接渡す)を使用しており、他の利用可能な GPIO に変えるには 3 つの #define を変更するだけで済みます。ハードウェア SPI ピンに縛られる必要はありません。
Q:MAX7219 は最大何枚までカスケードできますか?
A:チップ自体は理論上数十枚まで直列できますが、実際にはリフレッシュレートと信号品質の制約を受け、4~8 枚なら一般的なプロジェクトで安定動作します。本記事では 2 枚を使用しており、MAX_DEVICES を対応する数に変更してデイジーチェーンを正しく配線すれば OK です。
Q:HARDWARE_TYPE はどれを選ぶべきですか?
A:お手持ちのモジュール内部の配線によります。最も一般的な 2 種類は FC16_HW と GENERIC_HW です。間違えてもハードウェアが壊れることはなく、表示がズレたり鏡像になるだけです。配線はそのままで、このマクロだけ変更して書き込み直して試してください。
Q:なぜマトリクスがずっと乱れ表示、または何も表示されないのですか?
A:まずシリアルモニタに [GYRO STATE] のログが正しく表示されているか確認します。ログが出ているならプログラムは動いており、問題は表示マッピング(FLIP_ROW/SWAP_MODULE_ORDER/HARDWARE_TYPE)にあります。ログが出ないならコードが動いていないので、電源と書き込みが成功しているか確認してください。
Q:この砂時計に本物のジャイロを追加して「傾き連動」版にできますか?
A:できます。コードはすでにその受け口を用意しています。MPU6050 などのセンサを 1 つ追加し、リアルタイムの傾きを読み取って updateFakeGyro() 内の gravityDir と targetBias への代入と差し替えれば OK。物理エンジン部分は一切変更不要です。
Q:全体の消費電力はどのくらいですか? モバイルバッテリーで動かせますか? A:8×8 モジュール 2 枚を中輝度(コードのデフォルト輝度レベル 5)で駆動した場合、全体の電流は概ね 100mA クラスに収まり、5V/1A 出力のモバイルバッテリーやスマホ用アダプタで十分です。輝度を上げたりモジュールを追加で拡張する場合は、ESP32 の 5V ピンへの長期的な過負荷を避けるため、電流容量の大きいアダプタへの切り替えを推奨します。
応用アイデア
- 実際の MPU6050 ジャイロを接続し、砂時計を手の傾きに合わせて実際に反転させる。「擬似ジャイロ」のシナリオに別れを告げる
- MAX7219 モジュールをさらに並べて大きなマトリクスを組み、簡単なアニメーションや文字スクロールを表示する
- 圧電ブザーを 1 つ追加し、砂が落ちきったら 1 音鳴らして、本当に使えるタイマーにする
- ボタンを追加して一時停止 / 手動反転を制御し、状態機の自動切り替えを待たずに操作する
参考文献
- MAX7219/MAX7221 公式データシート(Analog Devices / Maxim Integrated)
- MD_MAX72xx オープンソースライブラリ GitHub ホーム(ライブラリ同梱の公式 Hourglass サンプルも参考にトラブル対処可)
- ESP32 公式製品およびピン情報ドキュメント(Espressif 公式サイト)